

 |
Dźwig łodzi ratunkowej teleskopowy – typ z ruchem poziomym
Szczegóły Produktu:
| Miejsce pochodzenia: | Chiny |
| Nazwa handlowa: | Zhongyuan Marine Equipmen |
| Orzecznictwo: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| Numer modelu: | Standardowy lub dostosowany |
Zapłata:
| Minimalne zamówienie: | 1 jednostka |
|---|---|
| Cena: | Based on quotation |
| Szczegóły pakowania: | Eksportuj standardową paletę lub niestandardowe opakowanie |
| Czas dostawy: | Na podstawie wymagań projektu |
| Zasady płatności: | T/T, akredytywa |
| Możliwość Supply: | Produkcja zindywidualizowana w oparciu o wymagania projektu |
|
Szczegóły informacji |
|||
| model: | Davit -JYSG140 | Wciągarka: | Wciągarka łodzi ratunkowej JYWS70L |
|---|---|---|---|
| Obciążenie żurawika: | Maks. 145 KN | Obciążenie wyciągarki: | Maks. 70 KN |
| Typ łodzi: | JY-QFN-10.9 | Opuszczanie ładunku żurawika: | Min. 24 kN, maks. 140 kn |
| Prędkość opuszczania: | S=(0,4+0,02×H) (łódź z pełnym obciążeniem) | ||
| Podkreślić: | Sprzęt ratujący życie statku Davit,pozioma łódź ratunkowa Davit,łódź ratunkowa Davit |
||
opis produktu
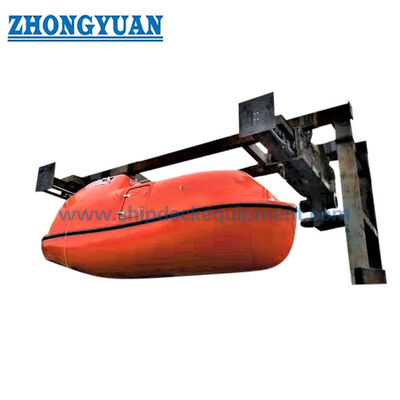
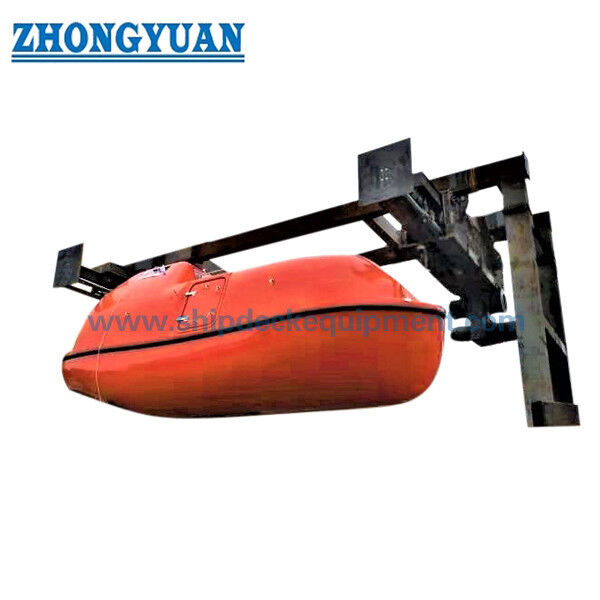
Teleskopowa łódź ratunkowa Davit
Przegląd produktu
Teleskopowa łódź ratunkowa jest poziomo poruszającym się urządzeniem do wyrzucania łodzi ratunkowej zaprojektowanym do przenoszenia łodzi ratunkowej między pozycją schowaną a pozycją wyrzutni zewnętrznej,Następnie obniżyć łódź do wody przez jego dopasowany wyciąg i spadaW odróżnieniu od grawitacyjnego przesuwania ramienia, charakterystyczną cechą wyboru jest ruch poziomy układu przesuwania ramienia, a nie przesuwanie ramienia napędzane grawitacją.
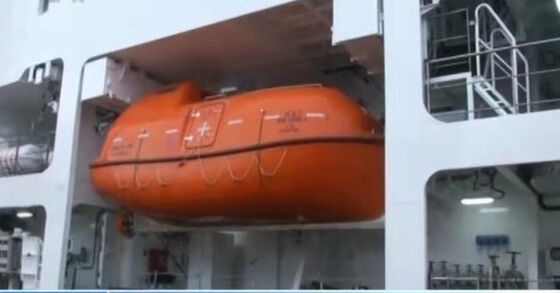
Dokumentowana konfiguracja jest przeznaczona do wsiadania na pokład z łodzią ratunkową w pozycji schowanej i do ciągłego opuszczania po przeniesieniu łodzi do pozycji startowej.Zdalne sterowanie hamulcami umożliwia sterowanie opuszczaniem z wnętrza łodzi ratunkowej, z alternatywnym działaniem hamulców pokładowych.
Szybkie specyfikacje
- Typ Davit:Teleskopowy / poziomo poruszający się łódź ratunkowa David.
- Dokumentowane maksymalne obciążenie dawit:145 kN.
- Zdokumentowany zakres obciążenia obniżającego:24 ‰ 140 kN.
- Zastosowane obciążenie dźwigni:Maksymalnie 70 kN w dostarczanej konfiguracji.
- Operacja:Pojazd w pozycji schowanej, poziomy ruch zewnętrzny, zdalnie sterowane opuszczanie i odzyskiwanie.
- Napęd odzyskiwania:Silnik hydrauliczny na dopasowanym dźwignie łodzi ratunkowej.
- Przygotowanie powierzchni:Wykonanie strzelania do Sa2,5 za pomocą bogatej w cynk gruntu epoksydowego, o wymiarach 2 × 40 μm, zgodnie z dostarczoną specyfikacją.
Główne parametry techniczne
| Pozycja | Dokumentowana konfiguracja | Uwaga techniczna |
| Model publiczny | SG140 | Prefiks modelu źródłowego usunięty z odniesienia do modelu skierowanego do klienta |
| Wynik publiczny | WS70L | Hydrauliczne dźwignięcie łodzi ratunkowej |
| Dokumentowana łódź dopasowana | QFN-10.9 | Dokument źródłowy identyfikuje ten typ łodzi; obecna homologacja TBC |
| Maksymalne obciążenie dawitem | 145 kN | Ocena Davit w dostarczonym dokumencie technicznym |
| Maksymalne obciążenie dźwigni | 70 kN | Oddzielne uprawnienia wiotka; nie uprawnienia davit |
| Obniżenie obciążenia davit | 24 ̊140 kN | Minimalny / maksymalny zakres podany w źródle |
| Prędkość obniżania | S = (0,4 + 0,02H) m/s | W przypadku łodzi w pełni załadowanej: H = wysokość głowy łódki nad linią wodną w najlżejszych warunkach żeglugi |
| Zmniejszenie kontroli | Zdalne sterowanie z łodzi; dostępne uruchomienie hamulców pokładowych | Połączenie przewodu z układem hamulca dźwigni w dostarczonym opisie |
| Odzyskanie | Wynki hydrauliczne napędzane silnikiem | Odzysk napędowy do pozycji ustawionej |
| Wyniki badań | Prostowy hamulc, sprzęgło ościenne typu tarczowego, ręczne koło podnoszące z urządzeniem bezpieczeństwa | Zgodnie ze specyfikacją źródła |
| Przygotowanie powierzchni | Sa2.5 | Wystrzał |
| Podkładka | Farba antykorozyjna bogata w cynk epoxy, 2 × 40 μm | Oświadczenie o źródle powłoki |
Struktura i składniki
Dokument źródłowy określa produkt jako teleskopiczny łódek ratunkowy Davit, natomiast tytuł rysunku zawiera wyrażenie "Horizontal Moving Lifeboat Davit".Strona główna wykorzystuje zatem oba terminy, ponieważ opisują one ten sam wymiar funkcjonalnego wyboru: przemieszczanie łodzi w poziomie poziomym z pozycji schowanej do pozycji wylotowej przed opuszczeniem pionowym.
Dokumentowany system obejmuje konstrukcję davit, kocioł łodzi ratunkowej, upadki, układ drutu zdalnego sterowania, układ wiązania i interfejsy wymagane do składowania i wprowadzenia do wody.Dokładna metoda napędu teleskopicznego, układ ruchu poziomego, układ przewodnika/walca oraz konstrukcja fundamentów nie są wystarczająco udokumentowane w bieżącym źródle i powinny zostać potwierdzone z zatwierdzonego GA.
Pojazd i sterowanie
Łódź ratunkowa jest opuszczana przez grawitację pod kontrolą hamulca dźwigni po przeniesieniu łodzi do pozycji startowej.Załoga może kontrolować hamowanie z wnętrza łodzi ratunkowej przez przewód zdalnego sterowania, podczas gdy hamulce można również obsługiwać z pokładu.
Odzysk napędzany jest przez stale zamontowany silnik hydrauliczny na kołowisku. W specyfikacji źródłowej określono również, że napęd kołowiska zawiera hamulce w jedną stronę,sprzęgło ościenne o tarciu dyskowym i ręczne koło podnoszące z urządzeniem bezpieczeństwa.
Jak to działa
Wstąpienie na pokład: personel wsiada do łodzi ratunkowej, pozostając w pozycji schowanej.Obniżenie: łódź jest opuszczana pod wpływem grawitacji przy użyciu hamulca dźwigni sterowanego zdalnie z łodzi lub lokalnie z pokładu.hydrauliczny chwyt podnosi łódź z powrotem, a davit zwraca ją do schowanej pozycji.
Instalacja i konserwacja
Geometria ruchu poziomego sprawia, że obudowa pokładu, wolność nad głową, ruch ruchowy, rozstawienie haków i ustawienie wsparcia / fundamentów są kluczowymi czynnikami instalacyjnymi.stocznia powinna zapewnić istniejący układ pokładu/podstawy, główne wymiary łodzi i ciężar załadowany, pozycja składowania, wymagana wysokość podróży/przystąpienia oraz wysokość opuszczania.
W załączonej stronie technicznej zaznaczono, że inspekcje i badania powinny być zgodne z rezolucją IMO MSC.81 (70).zatwierdzone podręczniki, dokumentacji badawczej i trasy certyfikacji wymaganej przez flagę statku i stowarzyszenie klasyfikacyjne.
Przewodnik do wyboru i zapytania
1/Zapewnij model łodzi ratunkowej, /pełną masę ładunkową, odległość haczyka i pozycję GA.
2Potwierdź wymaganą poziomą podróż / zasięg, stronę startu i dostępną pokład / kopertę nad głową.
3. Zapewnienie wymaganej wysokości obniżania i bieżącego układu wyciągu/spadku w przypadku nowych budynków lub prac zastępczych.
4- Potwierdź interfejs hydrauliczno-elektryczny, układ fundamentów i wymagany stan odzyskiwania.
5Potwierdzenie obowiązujących wymogów klasy, flagi, MED lub innych wymogów certyfikacji ustawowych przed sfinalizowaniem dostaw.
Wnioski
Całkowicie zamknięte łodzie ratunkowe. Układy statków wymagające ruchu poziomego przed opuszczeniem. Nowo budowane systemy ratownicze. Projekty zastąpienia istniejących statków teleskopicznymi / poziomymi.
Rysunek i zdjęcia

Częste pytania
P1: Jaka jest różnica między teleskopową łodzią ratunkową davit a grawitacją luffing davit?Teleskopowy/horyzontalnie poruszający się davit przenosi łódź poziomo pomiędzy pozycjami składowania i startowania, podczas gdy grawitacyjny luffing davit używa ramion luffing, które osłaniają łódź na zewnątrz.
P. 2. Czy obciążenie dźwigni 70 kN jest takie samo jak maksymalne obciążenie dawita 145 kN?
P3. Czy istniejący davit teleskopiczny można wymienić tylko z jego starego numeru modelu?