

 |
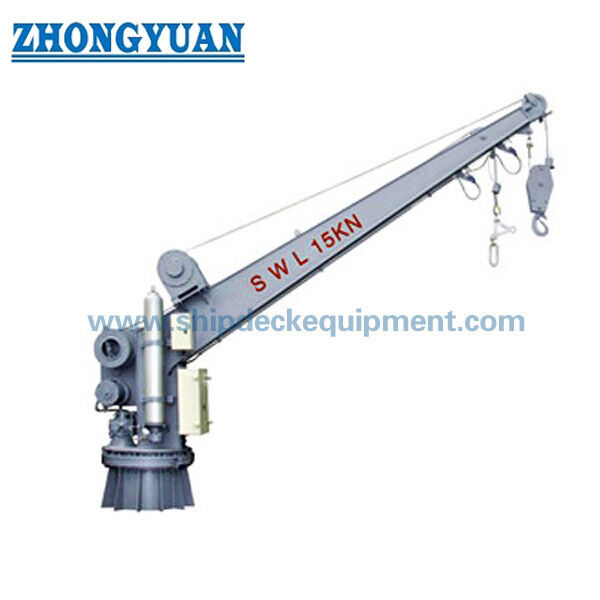
Dźwig ratowniczy z pojedynczym ramieniem
Szczegóły Produktu:
| Miejsce pochodzenia: | Chiny |
| Nazwa handlowa: | Zhongyuan Marine Equipmen |
| Orzecznictwo: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| Numer modelu: | Standardowy lub dostosowany |
Zapłata:
| Minimalne zamówienie: | 1 jednostka |
|---|---|
| Cena: | Based on quotation |
| Szczegóły pakowania: | Eksportuj standardową paletę lub niestandardowe opakowanie |
| Czas dostawy: | Na podstawie wymagań projektu |
| Zasady płatności: | T/T, akredytywa |
| Możliwość Supply: | Produkcja zindywidualizowana w oparciu o wymagania projektu |
|
Szczegóły informacji |
|||
| Model żurawika: | JYR21 | Certyfikat: | IACS, Med |
|---|---|---|---|
| SWL: | 23 KN | Maks. Podnoszenie ładunku: | 14 KN |
| Prędkość podnoszenia łodzi: | ≥18 m/min | Prędkość opuszczania łodzi: | S≥(0,4+0,02H) ×60= m/min gdzie, S=prędkość opuszczania w m/s |
| Podkreślić: | Jednoramienny żurawik frc,żurawik frc,żurawik łodzi ratowniczej |
||
opis produktu
Jednoramienny żurawik łodzi ratunkowej
Przegląd produktu
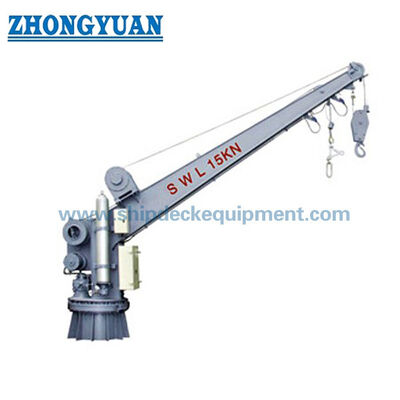
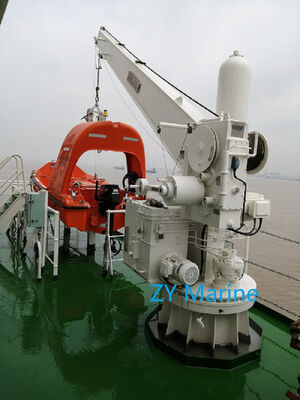
Jednoramienny żurawik łodzi ratunkowej to obrotowe urządzenie do wodowania i podnoszenia łodzi ratunkowej z pozycji pokładowej. Udokumentowane konfiguracje wykorzystują obrót hydrauliczny z elektryczną wyciągarką do podnoszenia, awaryjny obrót zmagazynowaną energią lub ręczny, zdalne sterowanie hamulcem i pojedynczą linę. Publicznie dostępne oznaczenia modeli na tej stronie to R14 i 23DR; prefiksy identyfikujące dostawcę są celowo pominięte.
Udokumentowana seria obejmuje kompaktowe i średnie jednoramienne żurawiki o maksymalnych obciążeniach roboczych od 14 kN do 23 kN. Konfiguracja o wyższym obciążeniu ma maksymalne bezpieczne obciążenie robocze 23 kN z osobnym odniesieniem do obrotu i podnoszenia 14 kN. Ostateczny wybór musi być oparty na zatwierdzonym obciążeniu żurawika łodzi ratunkowej, układzie podnoszenia/zwalniania, promieniu obrotu, wysokości podnoszenia, prędkości opuszczania, zasilaniu elektrycznym i wymaganiach certyfikacyjnych.
Szybka specyfikacja
- Typ żurawika: Jednoramienny hydrauliczny żurawik łodzi ratunkowej z obrotem
- Zakres udokumentowanego obciążenia roboczego: 14–23 kN
- Prędkość podnoszenia: ≥18 m/min
- Obrót: Hydrauliczny; zasilanie zmagazynowaną energią/ręczne awaryjne
- Pozycja projektowa: 20° przechyłu / 10° trymu w udokumentowanych specyfikacjach
- Pozycja pokładowa: Pokładowa
Główne parametry techniczne
| Model publiczny | SWL | Obciążenie podnoszenia / obrotu | Promień obrotu | Lina | Masa systemu |
| R14 | 14 kN | 14 kN | 3,5 m | Ø14 mm, 18×19, ocynkowana, nierotująca | ~2400 kg z wyciągarką |
| 23DR | 23 kN | 14 kN | 4,0 m | Ø16 mm, 18×19, ocynkowana, nierotująca | ~2800–3000 kg w zależności od rewizji projektu |
Struktura i komponenty
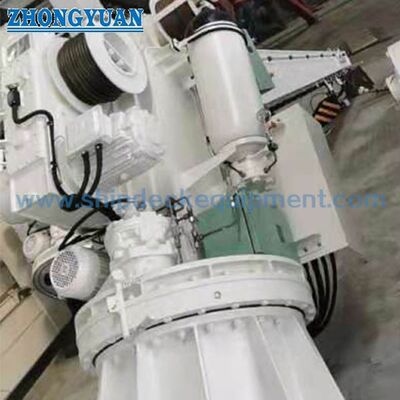
Udokumentowane jednoramienne żurawiki składają się z wysięgnika/ramienia żurawika, tacy obrotowej i zespołu łożyska, urządzenia obrotowego hydraulicznego, mechanizmu wyciągarki/podnoszenia, akumulatora, pompy ręcznej lub ręcznego urządzenia awaryjnego, urządzenia ograniczającego, układu zdalnego sterowania, bloczka głowicowego oraz interfejsu podstawy/fundamentu. Konstrukcja nośna jest stalowa; obudowa wyciągarki jest stalowa, podczas gdy koła zębate są określone jako stal węglowa/chromowa w dostępnych specyfikacjach.
Napęd i sterowanie
Normalny obrót jest hydrauliczny. Mniejsza udokumentowana konfiguracja łączy działanie elektryczne, hydrauliczne i ręczne oraz wykorzystuje wyciągarkę elektryczną do napędzanego podnoszenia i opuszczania grawitacyjnego. Konfiguracje o wyższym obciążeniu wykorzystują hydrauliczny system obrotu ze zmagazynowaną energią i/lub ręczną obsługą pompy w przypadku utraty zasilania statku. Zdalne sterowanie hamulcem umożliwia sterowanie opuszczaniem z łodzi ratunkowej, z alternatywną obsługą hamulca z pokładu.
| Pozycja | R14 | 23DR |
| Kąt obrotu hydraulicznego | 330° | 330° |
| Kąt obrotu ze zmagazynowaną energią | ≥110° | 110° lub 270° w zależności od rewizji projektu |
| Prędkość obrotu hydraulicznego | ≥0,25 obr/min | ≥0,25 obr/min |
| Prędkość obrotu ze zmagazynowaną energią | 0,5 obr/min | 0,6–0,8 obr/min |
| Silnik wyciągarki | 5,5/6,3 kW opcje projektowe | 8,5/8,6 kW opcje projektowe |
| Silnik pompy | 4 kW | 4 kW |
| Ochrona / izolacja | IP56 / Klasa F | IP56 / Klasa F |
Jak to działa
Łódź ratunkowa jest wodowana od strony pokładu i podłączona do jednolinyowego układu podnoszenia. Żurawik obraca łódź na zewnątrz za pomocą hydrauliki, po czym opuszczanie grawitacyjne jest sterowane przez hamulec wyciągarki. Podnoszenie odbywa się za pomocą wyciągarki elektrycznej w ramach zatwierdzonego obciążenia podnoszenia. Zmagazynowana energia hydrauliczna lub urządzenie ręczne zapewnia awaryjną ścieżkę obrotu/podnoszenia, jeśli jest to określone.
Instalacja i konserwacja
Interfejs stoczni obejmuje podstawę/fundament żurawika, wytrzymałość pokładu, zasilanie elektryczne, trasowanie kabli, dostawy oleju hydraulicznego/oleju przekładniowego, jeśli są wykluczone, oraz pokładowe układy testowe. W przypadku projektów wymiany, przed potwierdzeniem zamienności należy sprawdzić istniejący promień obrotu, obciążenie łodzi, interfejs haka/liny, pozycję fundamentu i trasowanie sterowania.
Konserwacja, dokładne przeglądy i testy operacyjne powinny być przeprowadzane zgodnie z zatwierdzonymi instrukcjami producenta i obowiązującym reżimem SOLAS/MSC.402(96) dla łodzi ratunkowych i urządzeń do ich wodowania.
Przewodnik wyboru i zapytania
1. Podaj model łodzi ratunkowej, zatwierdzone w pełni załadowane obciążenie żurawika i układ podnoszenia/zwalniania.
2. Potwierdź wymagany promień obrotu, wysokość podnoszenia, geometrię pokładowego wodowania oraz instalację po lewej/prawej stronie.
3. Potwierdź zasilanie elektryczne statku i czy wymagany jest obrót awaryjny ze zmagazynowaną energią/ręczny.
4. W przypadku wymiany, podaj istniejący rysunek GA żurawika, rysunek fundamentu, średnicę liny i układ sterowania.
5. Przed finalizacją modelu potwierdź wymagania dotyczące klasyfikacji, bandery i certyfikacji statutowej.
Zastosowania
Łodzie ratunkowe SOLAS | Statki towarowe i pasażerskie | Projekty wymiany żurawików łodzi ratunkowych | Jednolinyowe systemy wodowania łodzi ratunkowych
Rysunki i zdjęcia

FAQ
P1. Jaka jest różnica między konfiguracjami 14 kN i 23 kN? Konfiguracja 14 kN jest przeznaczona dla mniejszego systemu łodzi ratunkowej, podczas gdy konfiguracja 23 kN ma wyższe maksymalne bezpieczne obciążenie robocze z osobnym odniesieniem do obrotu/podnoszenia 14 kN.
P2. Czy żurawik nadal może być obsługiwany po utracie zasilania statku? Udokumentowane systemy obejmują awaryjne działanie ze zmagazynowaną energią i/lub ręczne, ale dokładny układ awaryjny zależy od zatwierdzonego modelu.
P3. Czy ta strona może być użyta do wyboru żurawika dla szybkiej łodzi ratunkowej? Nie. Urządzenia do wodowania szybkich łodzi ratunkowych mają znacznie wyższe wymagania dotyczące prędkości podnoszenia i kontroli wstrząsów/napięcia i są objęte osobnymi przepisami.