

 |
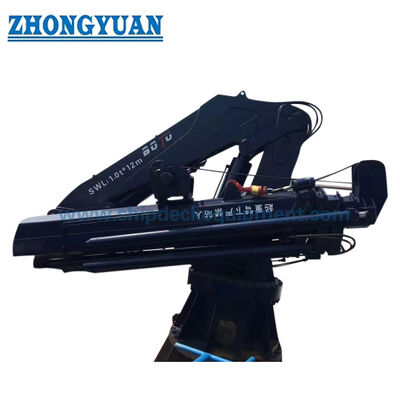
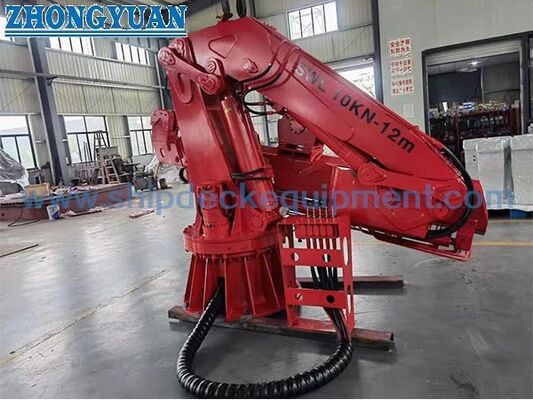
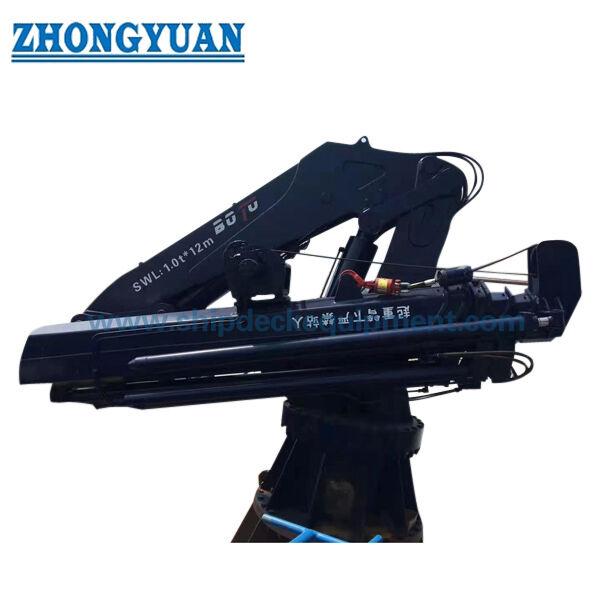
Hydrauliczny żuraw morski teleskopowy przegubowy | Kompaktowy żuraw pokładowy do ograniczonej przestrzeni pokładowej
Szczegóły Produktu:
| Miejsce pochodzenia: | Chiny |
| Nazwa handlowa: | Zhongyuan Marine Equipmen |
| Orzecznictwo: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| Numer modelu: | Standardowy lub dostosowany |
Zapłata:
| Minimalne zamówienie: | 1 jednostka |
|---|---|
| Cena: | Based on quotation |
| Szczegóły pakowania: | Eksportuj standardową paletę lub niestandardowe opakowanie |
| Czas dostawy: | Na podstawie wymagań projektu |
| Zasady płatności: | T/T, akredytywa |
| Możliwość Supply: | Produkcja zindywidualizowana w oparciu o wymagania projektu |
|
Szczegóły informacji |
|||
| Typ wysięgnika: | Wysięgnik golonkowy i teleskopowy | Temperatura pracy: | -40 do 50 ℃ Itp. |
|---|---|---|---|
| Zgięcie: | 0-360 ° | Obróbka powierzchniowa: | wypryskiwanie piaskowe do S2,5 + 3 warstwy farby epoksydowej |
| Certyfikaty klasyfikacyjne: | CCS, NK, BV, ABS, DNV-GL, LR, KR, IRS, RS, RINA | ||
| Podkreślić: | offshore wysięgnik przegubowy,hydrauliczny wysięgnik teleskopowy,wędkarski wysięgnik teleskopowy; |
||
opis produktu
Teleskopowy dźwig morski z przegubem hydraulicznym | Kompaktowy żuraw pokładowy do ograniczonej przestrzeni na pokładzie
Przegląd produktu
Ten hydrauliczny, teleskopowy żuraw morski łączy w sobie przegubowy wysięgnik z teleskopowym wysięgnikiem, aby zapewnić użyteczny wysięg, zachowując jednocześnie kompaktową obudowę żurawia dla statków o ograniczonej przestrzeni na pokładzie. Geometria wysięgnika pozwala na umieszczenie haka bliżej cokołu dźwigu niż w przypadku prostego wysięgnika teleskopowego o podobnym zasięgu, natomiast sekcja teleskopowa zwiększa promień roboczy bez konieczności utrzymywania długiego nieruchomego wysięgnika nad pokładem.
Dostarczony zakres udźwigu wynosi od 10 do 100 kN przy podanym promieniu roboczym/zakresach wysięgu do 25 m i wysokości podnoszenia do 40 m. Aby dokonać wyboru inżyniera, żuraw musi być dopasowany do zatwierdzonego wykresu obciążenia, przechyłu i przegłębienia statku, obciążeń fundamentów pokładu, zasilania hydraulicznego/elektrycznego, powłoki składowej, drogi haka i wymagań klasyfikacyjnych. Na tej stronie produkt jest traktowany jako dźwig okrętowy. Podnoszenie na otwartym morzu na otwartym morzu, podnoszenie personelu, przeładunek podwodny lub usługi z kompensacją ruchu można określić tylko wtedy, gdy obowiązki te są specjalnie zaprojektowane, udokumentowane i certyfikowane.
Szybkie specyfikacje
- Układ wysięgnika: Wysięgnik przegubowy hydrauliczny + wysuwanie teleskopowe → kompaktowa koncepcja przechowywania z elastycznym pozycjonowaniem haka i zwiększonym zasięgiem roboczym.
- Dostarczany zakres obciążenia: 10–100 kN → dokładny udźwig na każdym promieniu roboczym musi być zgodny z zatwierdzoną tabelą obciążeń dźwigu; sama dostarczona tabela podsumowująca nie potwierdza stałej wydajności w całym zakresie promieni.
- Dane dotyczące promienia roboczego/wysięgu: 5–25 m w zależności od modelu → źródło podaje zakresy, a nie pojedynczy maksymalny wysięg, więc ostateczne promienie minimalne/maksymalne wymagają potwierdzenia GA i tabeli obciążeń.
- Prędkość podnoszenia: 15 m/min dla większości wymienionych modeli → wiersz 15 kN zawiera uszkodzone dane źródłowe i jest oznaczony do potwierdzenia, a nie do odgadnięcia.
- Obrót: podany w zakresie 0–360° → obrót ciągły, ograniczony obrót o 360°, układ pierścieni ślizgowych i dopuszczalny sektor obrotu muszą być potwierdzone na rysunku projektowym.
- Temperatura projektowa: -40°C do +50°C podana → stal niskotemperaturowa, olej hydrauliczny, uszczelki, węże, grzejniki, sprzęt elektryczny i klasa projektowej temperatury muszą być dopasowane do specyfikacji statku.
- Przygotowanie powierzchni: czyszczenie strumieniowo-ścierne Sa 2½ + podany trójwarstwowy system epoksydowy → ostateczny system powłoki, całkowita grubość suchej powłoki, powłoka nawierzchniowa, kolor i procedura naprawy powinny być zgodne ze specyfikacją farby właściciela/stoczni.
- Certyfikacja: CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA i inny zakres klas można zorganizować zgodnie z wymaganiami projektu i pod warunkiem zatwierdzenia klasy.
Główne parametry techniczne
|
SWL* |
Promień roboczy / |
Prędkość podnoszenia |
Prędkość obrotu |
Czas lufy |
Wysokość podnoszenia |
|---|---|---|---|---|---|
| 10 | 6–20 | 15 | 1,0 | 60 | 30 |
| 15 | 8–22 | 15 | 1,0 | 60 | 30 |
| 20 | 5–24 | 15 | 1,0 | 60 | 30 |
| 30 | 8–25 | 15 | 0,9 | 70 | 30 |
| 50 | 12–25 | 15 | 0,75 | 80 | 30 |
| 80 | 12–25 | 15 | 0,75 | 100 | 40 |
| 100 | 12–25 | 15 | 0,75 | 110 | 40 |
Wybór obciążenia, wysięgu i ruchu statku
- Udźwigu żurawia nie określa się wyłącznie na podstawie wartości nominalnej kN. Potwierdź SWL przy wymaganym promieniu i czy nośność zmienia się w zależności od wysunięcia wysięgnika, kąta przegubu, sektora obrotu, przechyłu/przegłębienia statku lub warunków pracy.
- Podane wartości promieni są zakresami. Ostateczny dźwig GA powinien określić minimalny promień, maksymalny promień, geometrię wysięgnika, ścieżkę haka, martwą strefę wokół cokołu oraz odstęp od masztów, szyn, włazów, rurociągów i innego wyposażenia pokładowego.
- Projekt dźwigu okrętowego powinien uwzględniać warunki eksploatacji statku określone przez właściciela/klasę. Przed zatwierdzeniem projektu należy określić dopuszczalne przechyły i przegłębienia, czynniki dynamiczne, stan wiatru, ruch statku oraz podstawy obsługi ładunku na pokładzie/na pokładzie.
- Żuraw okrętowy do usług portowych lub ogólnych usług morskich nie jest automatycznie dźwigiem morskim. Podnoszenie na otwartym morzu wymaga specjalnej podstawy projektowej i certyfikacji, w tym mających zastosowanie wymagań dotyczących obciążenia dynamicznego/środowiskowego i systemu bezpieczeństwa.
- Fundament dźwigu i wzmocnienie pokładu statku należy sprawdzić, stosując reakcje cokołów/obciążenia fundamentów z zatwierdzonego projektu dźwigu. Same dane dotyczące dostaw dźwigów nie powinny zastępować zatwierdzenia konstrukcji statku.
Kompaktowa integracja wysięgnika i agregatu
- Przeguby przegubowe umożliwiają złożenie wysięgnika do krótszej geometrii złożonej i poprawiają dostęp do ładunków w pobliżu cokołu żurawia w porównaniu z układem długiego, prostego wysięgnika.
- Wysuwanie teleskopowe zapewnia dodatkowy promień roboczy po ustawieniu wysięgnika głównego i geometrii przegubów, co pozwala na szerszą przestrzeń roboczą bez ciągłego zajmowania pełnego wysięgu na pokładzie.
- W przypadku projektów obejmujących ograniczoną przestrzeń na pokładzie wysokość składowania, szerokość składowania, obrót ogona, średnica cokołu, dostęp serwisowy, rozmieszczenie haków, prowadzenie węży hydraulicznych i obszar kolizji należy sprawdzić na statku GA przed rozpoczęciem produkcji.
- To, czy wybrany dźwig jest w pełni składany w poszyciu pokładu statku, należy potwierdzić na ostatecznym rysunku ogólnym; wyrażenie „pełna zwrotnica” w opisie źródłowym nie jest wystarczające do ustalenia dokładnej konfiguracji złożonej.
Projekt hydrauliczny, sterowania i bezpieczeństwa
Żuraw jest sterowany hydraulicznie, ale nie dostarczono ostatecznej architektury zasilania i sterowania. W celu wyceny i przeglądu klasy należy potwierdzić, czy projekt wymaga samodzielnego zasilacza elektrohydraulicznego lub zewnętrznego zasilacza HPU, wraz z ciśnieniem roboczym, przepływem pompy, zasilaniem silnika elektrycznego, napięciem sterującym, specyfikacją oleju hydraulicznego i układem zimnego rozruchu.
- Logika ograniczania obciążenia/zabezpieczenia przed przeciążeniem, zatrzymanie awaryjne, hamulec wciągarki, zawory utrzymujące cylinder lub przeciwwagi, wyłączniki krańcowe, alarmy i blokady ruchu powinny być zdefiniowane zgodnie z wybraną regułą klasową i obciążeniem żurawia.
- Układ stanowiska sterowania może być lokalny, montowany na cokole, zdalnie sterowany radiowo, w kabinie lub zależny od projektu; wymagana pozycja operatora i widoczność muszą zostać potwierdzone przed zamrożeniem projektu.
- Jednoczesne ruchy, zmienna/proporcjonalna kontrola prędkości, opuszczanie awaryjne, ręczne przywracanie pozycji, redundancja i funkcje zabezpieczające są zależne od projektu i nie powinny być reklamowane jako standard, chyba że są uwzględnione w zatwierdzonym projekcie.
- Podnoszenie personelu, obsługa łodzi ratowniczych, podnoszenie pod wodą, aktywna kompensacja podnoszenia, stałe napięcie, wymagania AOPS/MOPS, ATEX/Ex lub specjalne zadania morskie stanowią odrębny zakres projektu i wymagają wyraźnego potwierdzenia.
Przewodnik po wyborze i zapytaniach
Krok 1:Zdefiniuj obowiązek podnoszenia: przeładunek ładunku / zapasów / węży / usług, podnoszenie na pokładzie lub poza nim, wymagany udźwig, minimalny i maksymalny promień roboczy, wysokość podnoszenia, prędkość podnoszenia i oczekiwana częstotliwość robocza.
Krok 2:Należy podać typ statku, położenie instalacji, GA pokładu, dopuszczalną przegrodę ładunkową, pobliskie przeszkody, wymagany sektor obrotu, stan przechyłu/przegłębienia oraz informację, czy statek jest eksploatowany w porcie, na wodach osłoniętych, na statku morskim, czy na otwartym morzu.
Krok 3:Potwierdź zatwierdzoną podstawę wykresu obciążenia, układ haków/bloków, specyfikację liny stalowej, przeciąganie wciągarki, sekwencję wysuwania wysięgnika oraz to, czy żuraw musi działać w jakiejkolwiek ograniczonej konfiguracji wysięgnika.
Krok 4:Potwierdź zasilanie hydrauliczne i elektryczne: niezależny lub zewnętrzny zasilacz HPU, ciśnienie i przepływ w systemie, moc silnika, napięcie/częstotliwość, napięcie sterujące, temperaturę otoczenia, zapotrzebowanie na ogrzewanie oraz filozofię zasilania awaryjnego/odzyskiwania.
Krok 5:Potwierdzenie towarzystwa klasyfikacyjnego, stosowalności Konwencji SOLAS, wymagań dotyczących flagi, certyfikatów materiałowych, zakresu spawania/NDT, testu sprawdzającego/obciążenia, FAT/SAT, uruchomienia, oznakowania, podręczników i certyfikacji luźnego sprzętu.
Krok 6:Podaj ilość, specyfikację powłoki powierzchniowej, kolor, miejsce dostawy, wymagany czas dostawy, ograniczenia dotyczące podnoszenia/transportu, metodę instalacji oraz wszelkie istniejące rysunki dźwigu lub dane interfejsu zamiennego.
Struktura
Interfejs cokołu / fundamentu | Łożysko obrotu i napęd | Wysięgnik główny | Bum na golonkę | Sekcje wysięgnika teleskopowego | Cylindry wychylne i przegubowe | Cylindry teleskopowe | Wciągarka podnosząca | Liny stalowe i krążki | Blok hakowy | Układ zasilania hydraulicznego / zaworów | System sterowania i bezpieczeństwa
Zalety inżynieryjne i jakościowe
- Kompaktowa geometria przegubowo-teleskopowa jest szczególnie przydatna tam, gdzie powierzchnia pokładu i złożona powłoka są bardziej ograniczające niż sam maksymalny moment podnoszenia.
- Obwiednię roboczą można dostosować poprzez wychylenie wysięgnika głównego, przegubowe przeguby i wysunięcie teleskopowe, dzięki czemu hak może osiągnąć zarówno położenie bliskie, jak i wysunięte, jeśli jest to zgodne z zatwierdzoną tabelą obciążenia.
- W przypadku zastosowań morskich jakość projektu zależy nie tylko od wytrzymałości konstrukcyjnej: należy wziąć pod uwagę uszczelnienie hydrauliczne, poprowadzenie węży, ochronę przed korozją, kompatybilność w niskich temperaturach, drenaż, łatwość konserwacji, ochronę szafy elektrycznej i bezpieczny dostęp w celu kontroli.
- Należy wspólnie przeanalizować reakcje podłoża i lokalną strukturę naczynia. Śruby/spoiny fundamentowe, płyta wkładana pokładu, podpory lub dźwigary i lokalne zbrojenie wchodzą w zakres integracji statku, a nie założenia, które należy przyjąć na podstawie dźwigu katalogowego.
- Kontrola produkcji, identyfikowalność materiałów, kwalifikacja technologii spawania, kwalifikacja spawacza, badania nieniszczące, testy funkcjonalne, testy sprawdzające/obciążeniowe i przekazanie do eksploatacji powinny być zgodne z ustaloną klasą i specyfikacją zakupu.
Atrybuty niestandardowe
- Typ dźwigu: Teleskopowy dźwig morski z przegubem hydraulicznym → wysięgnik przegubowy z teleskopem zapewniający kompaktową integrację z pokładem i zmienny zasięg.
- Zakres nośności: 10–100 kN w dostarczonych danych → ostateczna terminologia SWL i tabela obciążeń muszą zostać potwierdzone przed publikacją jako zatwierdzona wartość znamionowa.
- Promień roboczy/zasięg: 5–25 m w zależności od modelu → wartości są zakresami źródłowymi, a nie pojedynczą wartością maksymalnego zasięgu.
- Wysokość podnoszenia: 30–40 m → sprawdzić, czy podana wartość to skok haka/wysokość podnoszenia i czy zmienia się wraz z przerzucaniem.
- Obrót: podano 0–360° → należy potwierdzić wymagania dotyczące ciągłego lub ograniczonego obrotu i pierścienia ślizgowego.
- Temperatura robocza: -40°C do +50°C. → przydatność komponentu/materiału musi być dostosowana do temperatury projektowej zatwierdzonej w projekcie.
- Obróbka powierzchniowa: Oczyszczenie strumieniowo-ścierne Sa 2½ + podany trójwarstwowy system epoksydowy → ostateczna DFT, warstwa nawierzchniowa i kolor zgodnie ze specyfikacją powłoki stoczni / właściciela.
- Klasyfikacja: CCS / NK / BV / ABS / DNV / LR / KR / IRS / RS / RINA / CRS → dostępne zgodnie z wymaganiami projektu i z zastrzeżeniem zatwierdzenia klasy i zakresu kontroli.
Jak to działa
Do żurawia doprowadzana jest moc hydrauliczna → Napęd obrotu ustawia cokół/wysięgnik w stronę ładunku → Wysięgnik główny odchyla się w celu ustalenia kąta roboczego → Przegubowy wysięgnik składa się lub otwiera, aby kontrolować położenie haka → Część teleskopowa wysuwa się lub cofa, aby osiągnąć wymagany promień → Wciągarka podnosi lub opuszcza ładunek w ramach zatwierdzonego wykresu udźwigu → Po zakończeniu pracy żuraw powraca do określonej pozycji złożonej
Aplikacje
Łodzie robocze | Holowniki | Statki rybackie i akwakultury | Pogłębiarki i multikoty | Statki badawcze i pomiarowe | Statki towarowe i usługowe | Zaopatrzenie i obsługa sklepów | Obsługa węży / sprzętu | Kompaktowe stacje podnoszenia pokładu | Usługa wsparcia na morzu tylko wtedy, gdy żuraw jest specjalnie zaprojektowany i certyfikowany do podnoszenia na otwartym morzu na morzu
Certyfikaty, SOLAS i względy klasowe
W przypadku statków objętych konwencją SOLAS pokładowe urządzenia dźwigowe podlegają przepisom SOLAS II-1/3-13 obowiązującym od dnia 1 stycznia 2026 r. wraz z powiązanymi wytycznymi dotyczącymi urządzeń dźwigowych zawartymi w okólniku MSC.1/Circ.1663. Obowiązująca norma projektowa i certyfikacyjna zależy od zamierzonego zastosowania żurawia, klasy statku, wymagań dotyczących bandery oraz tego, czy praca jest wykonywana na statku, czy na morzu.
Zatwierdzenie klasyfikacji, certyfikacja produktu, certyfikaty materiałowe, kontrola produkcji, próby obciążeniowe, dokładne badania i dokumentacja rozruchowa mogą zostać przygotowane zgodnie z uzgodnionym zakresem projektu i podlegają procedurze zatwierdzenia wybranej instytucji klasyfikacyjnej.
Certyfikacja: CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Certyfikat testu Makers — dostępny zgodnie z wymaganiami projektu i pod warunkiem zatwierdzenia klasy.
Rysunek i zdjęcia

Często zadawane pytania
P1: Dlaczego żuraw teleskopowy z przegubem nadaje się do ograniczonej przestrzeni na pokładzie?
A1: Przegub zwrotny pomaga skrócić złożoną kopertę i poprawia pozycjonowanie haczyka blisko, podczas gdy sekcja teleskopowa zapewnia dodatkowy zasięg w razie potrzeby. Ostateczna przydatność nadal zależy od rzeczywistych wymiarów po złożeniu, obrotu ogona, powierzchni podstawy, rozmieszczenia haków i rysunku prześwitu statku.
Pytanie 2: Czy wartości 10–100 kN można stosować jako stały SWL w pełnym podanym zakresie wysięgu?
Odpowiedź 2: Nie na podstawie samej dostarczonej tabeli podsumowującej. Udźwig żurawia musi zostać potwierdzony na zatwierdzonym wykresie udźwigu w odniesieniu do promienia roboczego, konfiguracji wysięgnika, stanu statku i wszelkich ograniczonych sektorów obrotu. Strona internetowa nie powinna podawać stałego SWL, chyba że potwierdza to zatwierdzony projekt dźwigu.
P3: Czy ten żuraw może być dostarczony do podnoszenia na morzu lub podnoszenia personelu?
A3: Tylko wtedy, gdy te obowiązki zostaną określone na etapie zapytania ofertowego, a żuraw zostanie zaprojektowany, wyposażony, przetestowany i certyfikowany zgodnie z obowiązującymi wymaganiami dotyczącymi transportu morskiego lub podnoszenia personelu. Standardowa konfiguracja dźwigu morskiego na statku nie powinna być domyślnie przedstawiana jako dźwig offshore.