

|
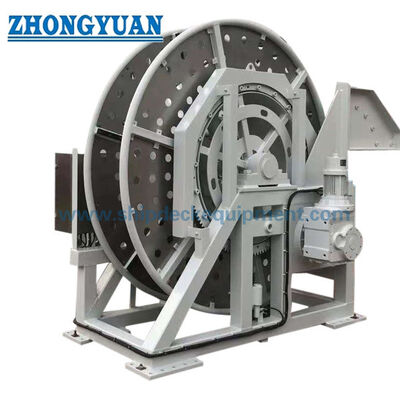
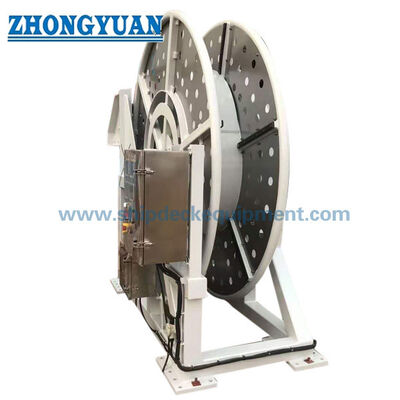
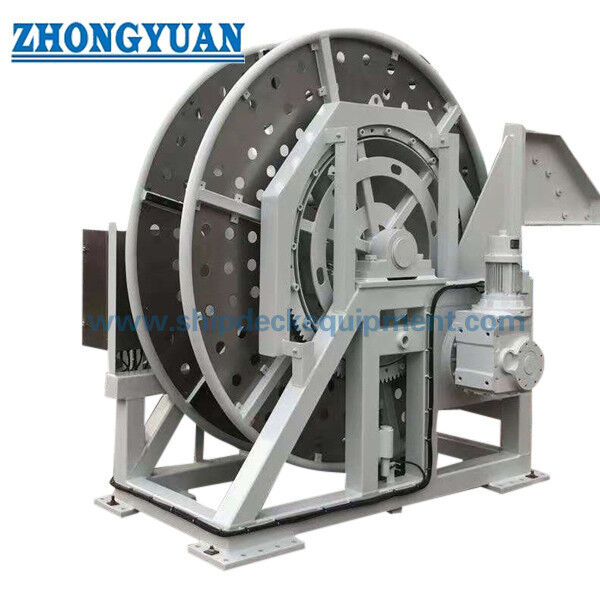
50 kN Elektryczna zwijarka kabli i węży do statków inżynierii morskiej
Szczegóły Produktu:
| Miejsce pochodzenia: | Chiny |
| Nazwa handlowa: | Zhongyuan Marine Equipmen |
| Orzecznictwo: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| Numer modelu: | Standardowy lub dostosowany |
Zapłata:
| Minimalne zamówienie: | 1 jednostka |
|---|---|
| Cena: | Based on quotation |
| Szczegóły pakowania: | Eksportuj standardową paletę lub niestandardowe opakowanie |
| Czas dostawy: | Na podstawie wymagań projektu |
| Zasady płatności: | T/T, akredytywa |
| Możliwość Supply: | Produkcja zindywidualizowana w oparciu o wymagania projektu |
|
Szczegóły informacji |
|||
| Bezpieczna siła uciągu: | 50 KN | Prędkość: | 8-30 m/min |
|---|---|---|---|
| Pojemność bębna: | 40 do 250 m | Średnica węża ssącego i tłocznego: | 254 mm (certyfikat ognioodporności) |
| Pozycja kontrolna: | Sterowanie zdalne i lokalne | Zasilanie: | Silniki napędzane elektrycznie 7,5 kW (415 V/50 Hz) do zastosowań morskich, w zestawie wyłącznik mor |
| Tworzywo: | Stal miękka i stal nierdzewna | Obróbka powierzchniowa: | wypryskiwanie piaskowe do S2,5 + 3 warstwy farby epoksydowej |
| Certyfikaty klasyfikacyjne: | CCS, NK, BV, ABS, DNV-GL, LR, KR, Rina, IRS, RS itp. | ||
| Podkreślić: | Wciągarka linowa 50kn,wciągarka linowa 50KN,wyposażenie pokładowe 50KN |
||
opis produktu
Elektryczna wciągarka zwijająca kabel i wąż o udźwigu 50 kN do morskich statków inżynieryjnych
Przegląd produktu
Ta elektryczna wciągarka na szpulę z kablem i wężem o mocy 50 kN jest przeznaczona dla statków inżynieryjnych, morskich statków usługowych, barek roboczych i innych statków specjalnego przeznaczenia, które wymagają kontrolowanego przechowywania, zwijania, wyciągania i odzyskiwania dużych elastycznych kabli lub węży. Urządzenie może być dostarczone z pojedynczym lub podwójnym bębnem i skonfigurowane do pracy lokalnej lub zdalnej. Jeżeli w zestawie znajduje się wąż ssący i tłoczny o średnicy 254 mm, certyfikację węża i parametry użytkowe należy traktować oddzielnie od certyfikacji wciągarki.
Sprzęt należy odróżnić od napinacza liny podmorskiej czy wciągarki trakcyjnej. Jeśli projekt wymaga aktywnego układania kabli pod kontrolowanym napięciem podmorskim, zakres projektu musi również określać napięcie wyjściowe, zdolność trzymania hamulca, monitorowanie obciążenia, kontrolę szpuli, układ przed zaborem, funkcje awaryjne i wszelkie obowiązujące certyfikaty systemu układania kabli. W przypadku prostego przechowywania i nawijania główny nacisk inżynieryjny skupił się na pojemności bębna, minimalnym promieniu zgięcia, uciągu liny przez warstwę bębna, prędkości, sterowaniu hamulcem, pakiecie elektrycznym, fundamencie pokładu i bezpiecznym obchodzeniu się z kablem lub wężem.
Szybkie specyfikacje
- Referencyjny maksymalny uciąg liny: 50 kN → prędkość robocza, warstwa bębna oraz to, czy jest to uciąg ciągły czy szczytowy.
- Referencyjna prędkość linii: 8–30 m/min → prędkość końcowa jest powiązana z uciągiem liny, średnicą bębna, przekładnią i mocą silnika, a nie jest stała przy pełnym uciągu.
- Pojemność magazynu: 40–250 m → pojemność zależy od zewnętrznej średnicy kabla/węża, minimalnego promienia gięcia, średnicy bębna, średnicy kołnierza i użytecznej szerokości bębna.
- Układ bębnów: Pojedynczy lub podwójny bęben → wybierz w zależności od tego, czy jedna czy dwie usługi kablowe/węże muszą być przechowywane lub obsługiwane niezależnie.
- Złącze węża: podany wąż ssący/tłoczny 254 mm → potwierdzić rzeczywistą średnicę zewnętrzną, minimalny promień zgięcia, masę na metr, ciśnienie znamionowe i zakres certyfikatu ognioodporności.
- Napęd elektryczny: zasilanie referencyjne 415 V / 50 Hz z podanym silnikiem 7,5 kW → ostateczny rozmiar silnika wymaga potwierdzenia w odniesieniu do wymaganego punktu pracy prędkości uciągu.
- Sterowanie: Sterowanie lokalne i zdalne; można dostarczyć bezprzewodowy pilot → należy określić priorytet lokalny, zatrzymanie awaryjne, reakcję na utratę sygnału i blokady.
- Narażenie na działanie środowiska morskiego: podano skrzynkę sterowniczą IP56 i stal oczyszczoną strumieniowo strumieniowo Sa 2 1/2 z powłoką epoksydową → obudowa silnika, całkowita powłoka DFT, kategoria korozyjności i wymagania dotyczące klasy offshore pozostają zależne od projektu.
Główne parametry techniczne
Główne dostarczone dane, poprawione w celu użycia terminów inżynierskich odpowiednich do wyceny i potwierdzenia projektu.
|
Parametr |
Odniesienie/wymaganie |
|---|---|
| Funkcjonować | Przechowywanie, zwijanie, wydawanie i odzyskiwanie kabli/węży; aktywny obowiązek naprężenia przy układaniu kabli należy potwierdzić osobno |
| Referencyjny maksymalny uciąg liny | 50 kN; określ warstwę bębna, prędkość i obciążenie |
| Prędkość linii odniesienia | 8–30 m/min; krzywa obciążenia i prędkości do potwierdzenia |
| Pojemność bębna | 40–250 m; zależy od średnicy zewnętrznej produktu i geometrii bębna |
| Układ bębna | Pojedynczy bęben lub podwójny bęben |
| Wąż referencyjny | wąż ssący/tłoczny 254 mm; Certyfikat węża jest niezależny od certyfikatu wciągarki |
| Referencyjny silnik elektryczny | 7,5 kW, 415 V / 50 Hz; ostateczny wymiar do potwierdzenia |
| Hamulec | Hamulec do zastosowań morskich; pojemność trzymania i funkcja bezpieczeństwa wymagają potwierdzenia |
| Kontrola | Lokalny / zdalny; pilot bezprzewodowy opcjonalny |
| Obudowa sterownicza | Stwierdzono IP56; rzeczywista weryfikacja obudowy dla każdego projektu |
| Główny materiał konstrukcyjny | Stal miękka; opcja ze stali nierdzewnej po potwierdzeniu projektu / spawania |
| Przygotowanie powierzchni | Preparat referencyjny Sa 2 1/2 z trójwarstwowym systemem epoksydowym zgodnie ze specyfikacją projektu |
Pojemność kabla/węża i wybór bębna
- Pojemność bębna należy obliczyć na podstawie rzeczywistej średnicy zewnętrznej kabla lub węża wraz ze średnicą bębna, średnicą kołnierza, użyteczną szerokością bębna i wymaganą wolną burtą przy kołnierzu.
- W przypadku dużego węża o średnicy 254 mm głównym parametrem wejściowym przy wyborze jest minimalny promień zgięcia. Bęben bębna nie powinien być dobierany wyłącznie na podstawie nominalnej średnicy węża, ponieważ nadmierne zginanie może uszkodzić zbrojenie, wykładzinę, przewody lub strukturę wewnętrzną.
- Masa węża lub kabla na metr wpływa na moment napędowy, wymagania dotyczące hamowania, obciążenie wału, obciążenie łożyska i reakcje fundamentu pokładu. Podczas rozmieszczania istotna może być również masa mokrego statku i długość zawieszenia zaburtowego.
- Układ dwubębnowy powinien określać, czy każdy bęben jest napędzany niezależnie, sterowany sprzęgłem, czy też połączony mechanicznie. Dla każdego bębna należy podać pojemność, uciąg, prędkość, hamulec i logikę sterowania.
- Jeśli medium robocze lub sygnał elektryczny muszą pozostać podłączone podczas obrotu bębna, należy sprawdzić, czy wymagane jest obrotowe złącze płynu, elektryczny pierścień ślizgowy, światłowodowe złącze obrotowe lub kombinowany interfejs obrotowy.
- Jeżeli produkt jest przechowywany i odłączany dopiero przed wypłatą, złącze obrotowe lub pierścień ślizgowy mogą nie być wymagane. Należy to ustalić na podstawie rzeczywistej sekwencji działania.
- Uciąg linii, prędkość i dobór silnika
- • Naciąg liny na bębnie zmienia się w zależności od efektywnego promienia nawoju. Aby zapewnić stały moment napędowy, naciągnięcie jest największe w pierwszej warstwie i zmniejsza się w miarę gromadzenia się kabla lub węża na bębnie.
- Prędkość linii zmienia się wraz z promieniem bębna i prędkością napędu. Podany zakres 8–30 m/min należy zatem powiązać z określoną warstwą bębna i obciążeniem eksploatacyjnym.
- Dostarczony silnik o mocy 7,5 kW i uciągu 50 kN nie może być traktowany jako 50 kN przy każdej prędkości. Ostateczny arkusz danych powinien zawierać krzywą prędkości uciągu lub przynajmniej uciąg znamionowy przy prędkości znamionowej i prędkość maksymalną przy zmniejszonym uciągu.
- Dobór silnika powinien obejmować wydajność skrzyni biegów, moment rozruchowy/przyspieszenia, zwolnienie hamulca, oczekiwany cykl pracy, temperaturę otoczenia, liczbę uruchomień na godzinę, ekspozycję pokładu i wszelkie wymagania dotyczące chłodzenia przy niskiej prędkości VFD.
- Jeśli wymagane jest kontrolowane układanie kabli, należy określić minimalne kontrolowane napięcie wyjściowe, maksymalne obciążenie robocze linii, zdolność hamowania/trzymania, regulację prędkości, zakres ogniwa obciążnikowego i zachowanie zatrzymania awaryjnego.
- Ochrona szpuli i kabla/węża
- Kabel lub wąż o dużej średnicy powinien wchodzić do bębna bez nadmiernego kąta pochylenia, krzyżowania, ściskania lub lokalnego zgniatania. Umiejscowienie kipy i kąt natarcia powinny być skoordynowane z układem pokładu.
- W przypadku przechowywania wielowarstwowego może być wymagana prowadnica przy wietrze poziomym lub prowadnica poprzeczna. Jego napęd, skok, ograniczenia ruchu, synchronizacja i układ ręcznego odzyskiwania powinny odpowiadać średnicy kabla/węża i geometrii bębna.
- Jeżeli nie zainstalowano poziomego nawiewu, procedura operacyjna powinna określać, w jaki sposób kabel lub wąż są bezpiecznie prowadzone na bęben, bez umieszczania personelu w strefie ściskania lub zatrzaskiwania.
- Powierzchnie stykowe powinny być gładkie i wolne od ostrych krawędzi. Bęben, kołnierze, rolki prowadzące i wszelkie krążki linowe powinny przestrzegać minimalnego promienia zgięcia producenta kabla/węża i lokalnych ograniczeń nacisku kontaktowego.
- W przypadku zastosowań podmorskich lub na morzu może być wymagany krążek do wyjmowania za burtę, rynna, prowadnica rolkowa lub oddzielny napinacz. Elementy te nie są automatycznie uwzględniane w wciągarce magazynowej/szpulowej.
- Napęd elektryczny, hamulec i sterowanie
- 415 V / 50 Hz to wartość zasilania projektu, a nie sama kwalifikacja do zastosowań morskich. Silnik końcowy, hamulec, szafa sterownicza, wejścia kablowe, grzejniki i zabezpieczenia powinny odpowiadać instalacji elektrycznej statku i warunkom środowiska morskiego.
- Podaną skrzynkę sterowniczą IP56 należy sprawdzić zgodnie z normą IEC 60529 lub jej odpowiednikiem zatwierdzonym w projekcie. Silnik, hamulec, skrzynki przyłączeniowe, enkodery, ogniwa obciążnikowe i odbiornik zdalnego sterowania wymagają własnej obudowy / parametrów środowiskowych.
- W przypadku integracji elektrycznej na morzu wymagania serii IEC 60092 mogą dotyczyć silników, rozdzielnic niskiego napięcia, sterowania, automatyki, zabezpieczeń i instalacji na statku, w zależności od projektu.
- Bezprzewodowy pilot zdalnego sterowania powinien mieć zdefiniowaną reakcję na utratę sygnału, przełącznik lokalny/zdalny, filozofię zatrzymania awaryjnego, funkcję włączania przez operatora/podtrzymywania działania, jeśli jest to wymagane, oraz atest radiowy dla zamierzonego statku/obszaru operacyjnego.
- Konstrukcja hamulca powinna określać, czy hamulec jest załączany sprężyną, czy zwalniany, jego moment trzymania, obowiązek hamowania dynamicznego, funkcję zatrzymywania awaryjnego i zachowanie po utracie mocy.
- Jeśli stosowane jest sterowanie VFD, zakres powinien uwzględniać moment obrotowy przy niskiej prędkości, chłodzenie silnika, rezystor hamowania lub funkcję regeneracji, EMC, kwestie harmoniczne i zatwierdzoną w klasie logikę sterowania.
- Instalacja na morzu i integracja pokładu
- Należy sprawdzić fundament wciągarki pod kątem momentu obrotowego napędu, uciągu liny, reakcji hamulca, obciążenia wału i łożyska, dynamicznego ruchu statku oraz kierunku prowadzenia liny/węża.
- Zbrojenie pokładu, szczegóły spawania, śruby mocujące, zaprawa, jeśli jest stosowana, drenaż, ochrona przed korozją, dostęp do demontażu silnika/przekładni oraz bezpieczna przestrzeń konserwacyjna powinny zostać potwierdzone na rysunku GA.
- W przypadku montażu na zewnątrz na morzu elementy odsłonięte należy dobrać pod kątem mgły solnej, wilgotności, wnikania wody, temperatury, wibracji i korozji. Należy potwierdzić DFT systemu powłokowego i specyfikację producenta farby, a nie polegać wyłącznie na liczbie warstw.
- Przygotowanie powierzchni należy określić jako Sa 2 1/2 lub zatwierdzony odpowiednik projektu przed powlekaniem. Trójwarstwowy system epoksydowy powinien identyfikować podkład, warstwę pośrednią, warstwę nawierzchniową, kolor, całkowitą suchość powłoki i procedurę naprawy.
- W przypadku instalacji w obszarze niebezpiecznym silnik, hamulec, czujniki, skrzynka sterownicza, sprzęt bezprzewodowy, pierścienie ślizgowe i złącza obrotowe wymagają odpowiedniej oceny i certyfikacji w obszarze niebezpiecznym. Na tej stronie nie zakłada się żadnej oceny Ex.
Przewodnik po wyborze i zapytaniach
Krok 1:Potwierdź faktyczne obciążenie: bęben do przechowywania, wciągarka do odzyskiwania / wydawania, bęben na wąż, bęben na kabel lub aktywna wciągarka do układania kabli z kontrolowanym naciągiem.
Krok 2:Podaj dane kabla/węża: typ, średnica zewnętrzna, masa na metr, minimalny promień zgięcia, dopuszczalne obciążenie rozciągające, długość, rozmiar końcówki oraz to, czy podczas nawijania jest pod napięciem/pod ciśnieniem.
Krok 3:Potwierdź wydajność: wymagany ciągły uciąg liny, uciąg szczytowy, uciąg przy pierwszym/pełnym bębnie, prędkość wydawania i odzyskiwania, obciążenie hamulca, cykl pracy i wymagana dokładność kontroli naprężenia.
Krok 4:Potwierdź układ bębna i interfejsy: pojedynczy/podwójny bęben, ograniczniki lufy i kołnierza, poziom wiatru, pierścień ślizgowy, światłowodowe złącze obrotowe, płynne złącze obrotowe, rolki prowadzące i sprzęt do zaburtowania.
Krok 5:Zapewnij wymagania elektryczne/sterownicze: napięcie, częstotliwość, obciążenie silnika, stopień ochrony IP, VFD/rozrusznik, stacja lokalna i zdalna, zdalne sterowanie bezprzewodowe, zatrzymanie awaryjne, monitorowanie obciążenia i interfejs automatyzacji statku.
Krok 6:Podaj dane projektu statku / projektu morskiego: miejsce instalacji, rysunek fundamentów pokładu, towarzystwo klasowe, status obszaru niebezpiecznego, specyfikację powłoki, zakres FAT / świadka, ilość, miejsce docelowe i czas dostawy.
Struktura
Podstawa ze stali | Pojedynczy lub podwójny bęben magazynowy | Wał bębna i łożyska | Silnik elektryczny | Przekładnia redukcyjna | Hamulec morski | Opcjonalne sprzęgło | Opcjonalny system poziomego wiatru | Lokalna stacja kontrolna | Szafa sterownicza o stopniu ochrony IP | Opcjonalny pilot bezprzewodowy | Opcjonalny pierścień ślizgowy / złącze obrotowe | Interfejs osłon i fundamentów pokładu
Zalety inżynieryjne i jakościowe
- Na tej stronie rozdzielono pojemność magazynowania, uciąg liny, prędkość liny, wydajność hamulca i obciążenie przy układaniu kabli, tak aby jedna liczba nie była błędnie używana dla kilku różnych warunków pracy.
- Konstrukcja bębna opiera się na promieniu i geometrii gięcia obsługiwanego produktu, co pomaga ograniczyć spłaszczanie węża, zgniatanie kabla, nadmierny kąt flotacji i krzyżowe nawijanie.
- Rozmiar napędu i hamulca można sprawdzić przy pierwszej warstwie i przy pełnym bębnie, co daje nabywcy jaśniejszą podstawę do przeglądu silnika, skrzyni biegów, hamulca i konstrukcji.
- Opcjonalny poziom wiatru, monitorowanie obciążenia, pierścień ślizgowy/złącze obrotowe i zdalne sterowanie umożliwiają konfigurację wciągarki w oparciu o rzeczywistą obsługę kabla/węża zamiast stosowania typowego układu szpuli.
- W przypadku projektów układania kabli projektowanie i certyfikację można rozszerzyć o kontrolę napięcia linii i zakres systemów morskich wymagany przez nabywcę lub towarzystwo klasyfikacyjne.
- Fabryczne testy odbiorcze mogą zostać przeprowadzone dla pracy bez obciążenia, kierunku obrotów, funkcji lokalnych/zdalnych, zatrzymania awaryjnego, funkcji hamulca, prędkości, testu obciążenia, alarmów i blokad sterowania zgodnie z zatwierdzoną procedurą testową.
- Atrybuty niestandardowe
- Rodzaj produktu: Elektryczna wciągarka z kablem / wężem → sprzęt do przechowywania, wydawania i odzyskiwania dla statków inżynieryjnych i offshore.
- Uciąg linii odniesienia: 50 kN → ocena końcowa w celu określenia pracy ciągłej/szczytowej, warstwy bębna i prędkości.
- Prędkość referencyjna: 8–30 m/min → punkt pracy zależy od silnika, przekładni, promienia bębna i obciążenia.
- Pojemność: 40–250 m → wartość końcowa obliczona na podstawie średnicy zewnętrznej kabla/węża i geometrii bębna.
- Bęben: Pojedynczy / podwójny → działanie niezależne lub połączone do potwierdzenia.
- Wąż referencyjny: wąż ssący/tłoczny 254 mm → wąż MBR, ciśnieniowy, atest ognioodporności i masa do potwierdzenia.
- Pakiet elektryczny: napięcie odniesienia 415 V / 50 Hz, deklarowany silnik 7,5 kW → ostateczny dobór silnika podlega obliczeniu prędkości uciągu.
- Sterowanie: Lokalne / zdalne / opcjonalnie bezprzewodowe → logika odporna na awarie, zatrzymanie awaryjne i reakcja na utratę sygnału do zdefiniowania.
- Ochrona powierzchni: Przygotowanie Sa 2 1/2 + projekt systemu powłok epoksydowych → rodzaj farby i całkowita DFT do potwierdzenia.
- Certyfikacja: zgodnie z wymaganiami projektu → zatwierdzenie projektu klasy, certyfikacja produktu i badania w obecności świadków w odpowiednim zakresie.
Jak to działa
Operator wybiera tryb lokalny lub zdalny → Hamulec zostaje zwolniony zgodnie z zatwierdzoną logiką sterowania → Silnik elektryczny i skrzynia biegów obracają bęben → Kabel lub wąż jest zwijany lub rozwijany z wybraną prędkością → Poziomy nawiew / system prowadnic kontroluje szpulę, jeśli jest zamontowany → Hamulec zatrzymuje się i przytrzymuje bęben → Polecenie zatrzymania awaryjnego lub utraty sygnału przywraca system do zdefiniowanego stanu bezpiecznego
Aplikacje
Statki do układania i naprawy kabli | Morskie statki budowlane | Statki inżynieryjne | Barki robocze | Podmorskie statki usługowe | Stacje obsługi węży | Tymczasowe przechowywanie kabli / węży | Badania dna morskiego i systemy pokładowe specjalnego przeznaczenia | Morskie systemy zwijania dostosowane do konkretnego projektu
Certyfikaty i testy
Zatwierdzenie projektu, certyfikacja produktu, obserwacja FAT, identyfikowalność materiałów, inspekcja elektryczna i certyfikacja sprzętu offshore mogą być zorganizowane zgodnie z rzeczywistym obowiązkiem i zakresem klasyfikacji. DNV wymienia systemy układania rur i kabli wśród urządzeń, dla których dostępne są usługi w zakresie projektowania/zatwierdzania typu, włączając w to zastosowanie zalecanej praktyki DNV RP-0232, tam gdzie ma to zastosowanie. Ostateczne zasady regulujące należy uzgodnić z nabywcą i stowarzyszeniem klasowym przed wydaniem projektu.
Certyfikacja: CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, certyfikat testu Makers — dostępny zgodnie z wymaganiami projektu i zakresem zatwierdzenia.
Rysunek i zdjęcia

Często zadawane pytania
P1: Czy silnik o mocy 7,5 kW może zapewnić uciąg liny o sile 50 kN przy prędkości 30 m/min?
A1: Nie jako ciągły mechaniczny punkt pracy. Uciąg 50 kN przy 30 m/min odpowiada 25 kW idealnej mocy mechanicznej przed skrzynią biegów i innymi stratami. Dostarczona wartość 7,5 kW wymaga zatem potwierdzonej krzywej prędkości uciągu; Siła 50 kN może być uciągiem przy niskiej prędkości lub uciągiem szczytowym, natomiast przy zmniejszonym obciążeniu może obowiązywać większa prędkość.
P2: Jakie informacje są potrzebne, aby potwierdzić pojemność bębna o długości 40–250 m dla węża o średnicy 254 mm?
A2: Podaj rzeczywistą średnicę zewnętrzną węża, minimalny promień zgięcia, masę na metr, dopuszczalne obciążenie zgniatające/ścianę boczną, wymaganą długość, wymiary zakończenia oraz to, czy wąż musi pozostawać pod ciśnieniem, czy też być podłączony podczas zwijania. Następnie z tych danych wejściowych wybiera się średnicę bębna, średnicę i szerokość kołnierza.
P3: Czy ta wciągarka automatycznie nadaje się do układania kabli podmorskich?
A3: Nie. Wciągarka do przechowywania/nawijania może pomóc w wypłacie i odzyskiwaniu kabli, ale kontrolowane układanie kabli na morzu może również wymagać określonej kontroli napięcia linii, zdolności trzymania hamulca, monitorowania obciążenia, poziomu wiatru, sprzętu do wychodzenia za burtę, funkcji awaryjnych, weryfikacji fundamentów i certyfikacji specyficznej dla projektu.