

 |
0.2-0.8T Przenośny zbiornik śmieci do ładowni przewoźników masowych
Szczegóły Produktu:
| Miejsce pochodzenia: | Chiny |
| Nazwa handlowa: | Zhongyuan Marine Equipmen |
| Orzecznictwo: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| Numer modelu: | Standardowy lub dostosowany |
Zapłata:
| Minimalne zamówienie: | 1 jednostka |
|---|---|
| Cena: | Based on quotation |
| Szczegóły pakowania: | Eksportuj standardową paletę lub niestandardowe opakowanie |
| Czas dostawy: | Na podstawie wymagań projektu |
| Zasady płatności: | T/T, akredytywa |
| Możliwość Supply: | Produkcja zindywidualizowana w oparciu o wymagania projektu |
|
Szczegóły informacji |
|||
| Moc: | Uchwyt ręczny lub elektryczny lub pneumatyczny | SWL: | 200-800 kg |
|---|---|---|---|
| Zgięcie: | 0-360 ° | Obróbka powierzchniowa: | wypryskiwanie piaskowe do S2,5 + 3 warstwy farby epoksydowej |
| Certyfikaty: | Certyfikat IACS, certyfikat młyna | Ruchomy żurawik na śmieci 0,2–0,8T | Sprzęt do podnoszenia ładunków na pokładzie statku: | 2-3 m (dostosowane |
| Podkreślić: | Przenośny magazyn na śmieci Davit,Przenośny magazyn na śmieci Davit |
||
opis produktu
Ruchomy żurawik na śmieci o udźwigu 0,2–0,8 T do ładowni masowców
Przegląd produktu
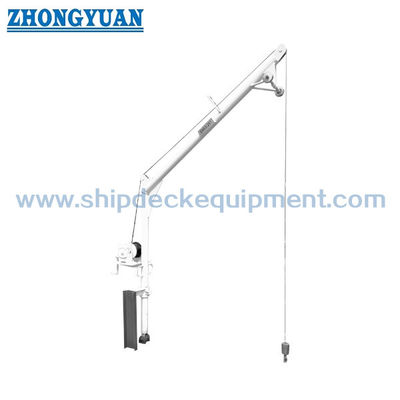
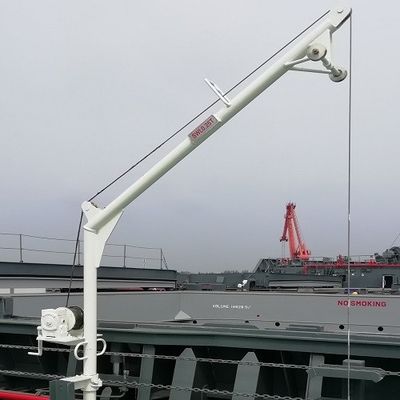
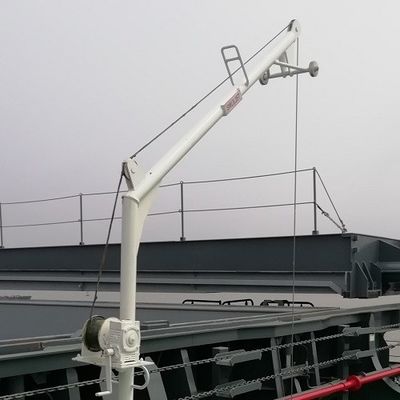
Ruchomy żurawik do śmieci i pozostałości w ładowni o udźwigu 0,2–0,8 T to kompaktowe urządzenie podnoszące na statku, opracowane głównie do czyszczenia ładowni masowców. Służy do podnoszenia resztek ładunku, śmieci, zebranych śmieci, zanieczyszczonego materiału czyszczącego i innych odpadów z czyszczenia ładowni z dna ładowni na poziom luku lub pokładu po rozładunku. Jego przenośny układ umożliwia obsługę wybranych stanowisk roboczych w ładowni za pomocą jednego żurawika zamiast instalowania stałego urządzenia podnoszącego przy każdym luku.
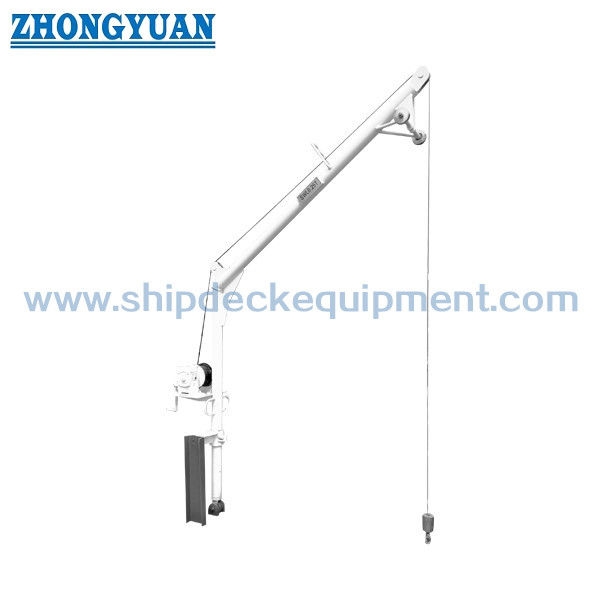
Żurawik łączy w sobie słupek obrotowy, wysięgnik, krążek głowicy, linę stalową, hak lub osprzęt do podnoszenia oraz ręczny, elektryczny lub pneumatyczny zespół podnoszący. Podczas normalnej pracy zebrane pozostałości lub śmieci ładowni są umieszczane w odpowiednim worku, wiadrze, koszu, kontenerze lub innym zatwierdzonym pojemniku, podłączonym do urządzenia podnoszącego i podnoszone pionowo z ładowni. „Ruchomy” lub „przenośny” odnosi się do przemieszczania nieobciążonego żurawika pomiędzy przygotowanymi pozycjami; nie oznacza to, że urządzenie można przenosić podczas przenoszenia zawieszonego ładunku. Przed podniesieniem rama nośna lub podstawa musi być prawidłowo rozłożona i zabezpieczona, a działanie musi mieścić się w zatwierdzonym udźwigu, promieniu roboczym, sektorze obrotu, warunkach instalacji i procedurze obsługi statku.
Szybkie specyfikacje
• Bezpieczne obciążenie robocze: 0,2 / 0,3 / 0,5 / 0,8 t → wybrać w zależności od maksymalnej masy pojemnika na odpady / śmieci wraz z jego zawartością i osprzętem do podnoszenia.
• Referencyjny promień roboczy: 2–3 m → wpływa na moment zginający wysięgnika, moment wywracający, reakcję podpór, prześwit obrotowy i wymaganą konstrukcję pokładu/zrębnicy luku.
• Referencyjna wysokość żurawika: 2,8 m → potwierdza wyłącznie rodzinę produktów ogólnych; użyj rysunku GA projektu, aby określić ostateczną wysokość montażu i geometrię haka.
• Wysokość podnoszenia / skok liny: 10–20 m → wybrana tak, aby dotrzeć do dna ładowni i podnieść załadowany kontener do czyszczenia do poziomu włazu lub pokładu; potwierdzić rzeczywisty skok haka i pojemność liny bębna.
• Zakres obrotu: podany 0–360° → rzeczywisty sektor użytkowy zależy od ograniczników mechanicznych, pobliskiej konstrukcji, prześwitu pokrywy włazu oraz poprowadzenia kabli elektrycznych lub węży pneumatycznych.
• Opcje napędu: Ręczny / elektryczny / pneumatyczny → każda wersja wymaga własnej wciągarki, hamulca, elementów sterujących i układu mediów.
• Temperatura robocza: -40°C do +50°C. → silnik, hamulec, lina, smar, elementy elektryczne i pneumatyczne muszą być odpowiednie dla potwierdzonej temperatury projektu.
• Obróbka powierzchniowa: czyszczenie strumieniowo-ścierne Sa 2½ + określona trójwarstwowa powłoka epoksydowa → ostateczny system powłoki, DFT, kolor i procedura naprawy powinny być zgodne ze specyfikacją powłoki zbiornika.
Główne parametry techniczne
Dane dotyczące wydajności referencyjnej znajdują się w dostarczonych informacjach o produkcie. Moc znamionowa dotyczy konfiguracji z zasilaniem i nie należy jej interpretować jako wymogu obsługi ręcznej. Ostateczny promień, wysokość, skok liny, reakcje fundamentów, układ wciągarki i parametry komponentów są potwierdzone przez zatwierdzony rysunek projektu.
|
Udźwig (t) |
Promień roboczy (m) |
Wysokość referencyjna (m) |
Wysokość podnoszenia / skok liny (m) |
Moc znamionowa napędu zasilanego (kW) |
|---|---|---|---|---|
| 0,2 | 2–3 | 2.8 | 10–20 | 0,8 |
| 0,3 | 2–3 | 2.8 | 10–20 | 0,8 |
| 0,5 | 2–3 | 2.8 | 10–20 | 1,5 |
| 0,8 | 2–3 | 2.8 | 10–20 | 1,5 |
Przewodnik po wyborze i zapytaniach
Krok 1:Potwierdzić obowiązek czyszczenia ładowni → pozostałości ładunku, śmieci, śmieci, zanieczyszczony materiał czyszczący, worki zawierające szlam lub inne odpady powstałe z czyszczenia ładowni; potwierdzić przeznaczenie worka / wiadra / kosza / kontenera i wyraźnie stwierdzić, że podnoszenie personelu nie jest wymagane.
Krok 2:Potwierdź udźwig, maksymalny promień roboczy, wymaganą wysokość haka, głębokość podnoszenia oraz to, czy urządzenie jest przeznaczone do użytku wyłącznie w wodzie portowej/osłoniętej, czy w innych określonych warunkach pracy statku.
Krok 2A:Sprawdź, co jest podnoszone i jak będzie przechowywane: worek na pozostałości, wiadro, kosz, kontener, bęben lub inny pojemnik do czyszczenia. Podaj maksymalną masę podnoszonego ładunku brutto, łącznie z kontenerem i akcesoriami do podnoszenia.
Krok 3:Potwierdź sposób przenoszenia i podparcia → miejsce przesuwania żurawika, sposób postępowania z nim podczas przechowywania, sposób rozkładania ramy nośnej oraz sposób blokowania/zabezpieczania pozycji roboczej przed podniesieniem.
Krok 4:Wybierz typ napędu → ręczny, elektryczny lub pneumatyczny. W przypadku zasilania elektrycznego należy podać napięcie/częstotliwość/fazę; w przypadku zasilania pneumatycznego należy zapewnić dostępne ciśnienie i przepływ.
Krok 5:Potwierdź sektor obrotu, pozycję przechowywania, układ hamulców, linę stalową i zakres haka/luźnego podwozia, elementy sterujące, funkcje ograniczające i wymagane wzmocnienie pokładu/zrębnicy włazu.
Krok 6:Potwierdź typ statku, administrację bandery, towarzystwo klasyfikacyjne, datę instalacji, wymagania dotyczące certyfikatu/próby obciążenia, ilość, miejsce przeznaczenia, wymagany czas dostawy i dostarcz rysunek statku lub zdjęcia istniejącego wyposażenia.
Struktura
Rama transferowa / nośna | Słup obrotowy | Wysięgnik | Koło głowy | Lina podnosząca | Haczyk / luźny sprzęt | Wciągarka ręczna, elektryczna lub pneumatyczna | Hamulec i mechanizm napędowy | Układ obrotu / blokowania | Mechaniczne ograniczniki lub punkty mocowania zgodnie ze specyfikacją
Funkcje przenoszenia, podnoszenia i inżynierii
• Przenośny układ pozwala na obsługę wybranych stanowisk czyszczenia ładowni masowca przez jeden żurawik, redukując potrzebę instalowania dedykowanego urządzenia podnoszącego przy każdym włazie, jednocześnie zapewniając dostępność sprzętu do usuwania resztek i śmieci po wyładunku ładunku.
• W przypadku czyszczenia ładowni pozostałości należy przed podniesieniem umieścić w odpowiedniej torbie, wiadrze, koszu, kontenerze lub innym zatwierdzonym pojemniku. Luźnych pozostałości luzem nie należy zawieszać bezpośrednio na haku bez określonej metody przechowywania.
• Transfer to operacja przeładunku bez ładunku. Przed rozpoczęciem podnoszenia należy prawidłowo rozłożyć wspornik, zatrzasnąć wszystkie wymagane punkty blokujące i mocujące, a miejsce pracy musi być wolne.
• Promień roboczy jest parametrem konstrukcyjnym, a nie tylko wartością zasięgu. Zwiększanie promienia zwiększa moment wywracający, naprężenie wysięgnika i reakcje podporowe; dlatego dostosowany promień wymaga dopasowania obliczeń konstrukcyjnych i szczegółów fundamentów.
• Napęd ręczny może być odpowiedni do zastosowań o niskiej częstotliwości, gdzie dopuszczalna jest głębokość podnoszenia i wysiłek ręki. Napęd elektryczny lub pneumatyczny jest bardziej odpowiedni, gdy częstotliwość cykli, głębokość podnoszenia lub wydajność operacyjna wymagają podnoszenia z napędem.
• System podnoszenia powinien być wybrany jako jedna kompletna ścieżka obciążenia: wciągarka, hamulec utrzymujący ładunek, lina stalowa, udźwig bębna, rowek koła pasowego, zakończenie liny, hak/luźne koło zębate i podpora konstrukcyjna – wszystkie wymagają zgodnych parametrów znamionowych.
• Nominalna możliwość obrotu o 360° nie oznacza automatycznie nieograniczonej pracy na pokładzie w zakresie 360°. Należy sprawdzić pokrywy włazów, zrębnice, szyny, rury, kanały wentylacyjne, oświetlenie, pobliską konstrukcję, kable zasilające i poprowadzenie węży powietrznych.
• Istniejące zdjęcia źródłowe przedstawiają głównie konfigurację, którą można przenieść ręcznie. Wersje elektryczne i pneumatyczne powinny opierać się na własnych, potwierdzonych zdjęciach i rysunkach, a nie przedstawiać jednostkę ręczną jako identyczną konstrukcyjnie.
Atrybuty niestandardowe
SWL: 0,2 / 0,3 / 0,5 / 0,8 t → wybrać w zależności od rzeczywistego podnoszonego ładunku, ciężaru osprzętu do podnoszenia, promienia roboczego, warunków pracy i zatwierdzonej podstawy projektowej.
Promień roboczy: odniesienie 2–3 m → promień dostosowany zmienia obciążenia konstrukcyjne i wymaga potwierdzenia specyficznego dla projektu.
Wysokość podnoszenia: referencyjna 10–20 m → należy potwierdzić faktyczny skok haka i udźwig liny bębna, zamiast zakładać, że długość liny jest równa udźwigowi użytkowemu.
Typ napędu: Ręczny / elektryczny / pneumatyczny → sposób działania, hamulce, elementy sterujące i wymagania dotyczące mediów różnią się w zależności od konfiguracji.
Obrót: podany w zakresie 0–360° → końcowy sektor roboczy podąża za prześwitem na pokładzie, ogranicznikami mechanicznymi i trasą mediów.
Typ mocowania: ruchomy/przenośny → przenoszenie odbywa się bez podwieszonego ładunku; podnoszenie wymaga zabezpieczenia żurawika w pozycji roboczej.
Materiał konstrukcyjny: Stal węglowa, dokładny gatunek do potwierdzenia → gatunek materiału, grubość płyty/profilu, spawanie i identyfikowalność zgodnie z zatwierdzonym projektem.
Obróbka powierzchniowa: Sa 2½ + trójwarstwowa powłoka epoksydowa → dokładny system powłokowy i DFT są zależne od projektu i powinny zostać potwierdzone przed wyceną.
Temperatura robocza: -40°C do +50°C. → wszystkie wybrane komponenty muszą zostać sprawdzone pod kątem wymaganego zakresu temperatur.
Wymagania dotyczące certyfikatu: Zgodnie z flagą / klasą / zakresem projektu → certyfikacja nie jest automatycznie uwzględniana i zależy od przeglądu projektu, statusu instalacji, wymagań dotyczących testowania i inspekcji.
Jak to działa
Niezaładowany żurawik zostaje przeniesiony na wyznaczoną pozycję roboczą → Podpora/podstawa jest rozłożona i zabezpieczona → Wysięgnik i system podnoszenia są przygotowane → Ładunek jest podłączony do zatwierdzonego luźnego sprzętu → Wciągarka podnosi ładunek w granicach dopuszczalnego udźwigu i promienia → Żurawik obraca się tylko w dozwolonym sektorze pozycjonowania → Ładunek jest opuszczany do bezpiecznego punktu lądowania → Hak jest rozładowywany przed złożeniem lub przeniesieniem żurawika
Aplikacje
Wywóz śmieci z ładowni masowców | Podnoszenie resztek ładunku i śmieci po rozładunku | Czyszczenie ładowni obsługa odpadów | Podnoszenie worka/wiadra/kosza od dna ładowni do poziomu włazu | Przenośny żurawik do czyszczenia pomiędzy ładowniami | Operacje czyszczenia ładowni na statku podlegają zatwierdzonym limitom SWL i instalacji
Certyfikaty, testy i zgodność
Prawidło SOLAS II-1/3-13 weszło w życie 1 stycznia 2026 r. i jest poparte dokumentem IMO MSC.1/Circ.1663 dotyczącym pokładowych urządzeń podnoszących. Ponieważ ten asortyment produktów jest mniejszy niż 1000 kg SWL, zakres, w jakim mają zastosowanie szczegółowe przepisy dotyczące certyfikacji i badań SOLAS, może zależeć od administracji bandery statku. Dlatego przed ostatecznym sformułowaniem certyfikatu należy potwierdzić odpowiednią banderę, klasę, datę instalacji i ostateczne rozmieszczenie na pokładzie.
Jeżeli tabela prób obciążeniowych MSC.1/Circ.1663 ma zastosowanie do urządzenia podnoszącego używanego na wodach portowych lub osłoniętych, minimalne obciążenie próbne dla udźwigu do 20 t wynosi 1,25 × udźwig. W przypadku eksploatacji na otwartym morzu obciążenia próbne muszą uwzględniać mające zastosowanie obciążenia dynamiczne w sposób zadowalający Administrację lub uznaną instytucję klasyfikacyjną. Są to wymagania dotyczące obciążenia testowego i nie należy ich mylić z operacyjnym SWL.
Certyfikacja: CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, certyfikat testu Makers.
Certyfikaty, testy obciążeniowe, dokładne badania, dokumentacja luźnego sprzętu, identyfikowalność materiałów i obserwacje klasowe mogą zostać zorganizowane zgodnie z zatwierdzonym zakresem projektu i nie zakłada się, że są uwzględnione domyślnie.
Rysunek i zdjęcia
Często zadawane pytania
P1: Co oznacza „ruchomy” lub „przenośny” w przypadku tego żurawika na śmieci?
A1: Oznacza to, że nieobciążony żurawik można przenosić pomiędzy odpowiednimi pozycjami roboczymi. Nie wolno go przesuwać podczas przenoszenia zawieszonego ładunku. Przed podniesieniem należy sprawdzić i zabezpieczyć ramę nośną, punkty blokujące, promień roboczy i otaczający ją luz zgodnie z zatwierdzonym planem obsługi.
P2: Czy obsługa ręczna jest odpowiednia dla każdego modelu o masie 0,2–0,8 t?
Odpowiedź 2: Nie automatycznie. Przydatność obsługi ręcznej zależy od głębokości podnoszenia, obciążenia, częstotliwości cykli, przełożenia, wymaganej siły ręki, układu hamulców i oczekiwanego czasu pracy. W przypadku głębszych lub częstszych podnośników preferowany może być napęd elektryczny lub pneumatyczny. Podane wartości kW dotyczą wyłącznie wersji zasilanych.
Pytanie 3: Czy żurawik o udźwigu 0,2–0,8 t automatycznie wymaga certyfikatu klasy zgodnie z przepisami Konwencji SOLAS z 2026 r. dotyczącymi urządzeń dźwigowych?
Odpowiedź 3: Żadna odpowiedź nie dotyczy każdego statku. SOLAS II-1/3-13 obowiązuje od dnia 1 stycznia 2026 r., ale w przypadku urządzeń o udźwigu poniżej 1000 kg administracja bandery może określić sposób stosowania niektórych przepisów. Przed wyceną potwierdź flagę, klasę, datę instalacji, warunki pracy i wymagania dotyczące certyfikatu.
