

|
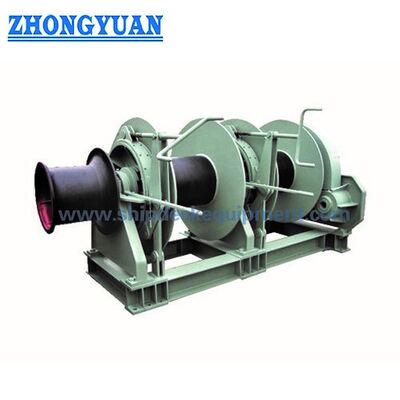
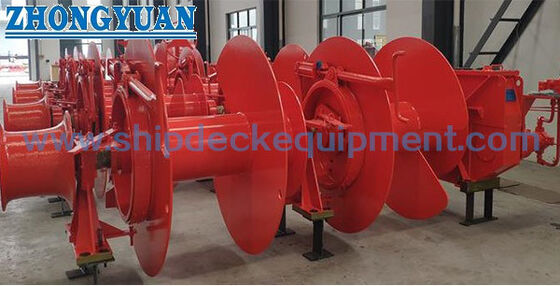
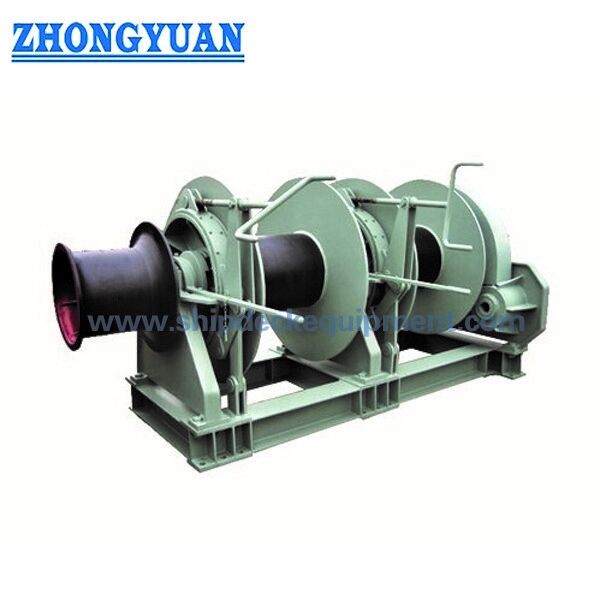
5–500 kN elektrohydrauliczna dwubębnowa wciągarka cumownicza z pojedynczym bębnem obrotowym
Szczegóły Produktu:
| Miejsce pochodzenia: | Chiny |
| Nazwa handlowa: | Zhongyuan Marine Equipmen |
| Orzecznictwo: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| Numer modelu: | Standardowy lub dostosowany |
Zapłata:
| Minimalne zamówienie: | 1 jednostka |
|---|---|
| Cena: | Based on quotation |
| Szczegóły pakowania: | Eksportuj standardową paletę lub niestandardowe opakowanie |
| Czas dostawy: | Na podstawie wymagań projektu |
| Zasady płatności: | T/T, akredytywa |
| Możliwość Supply: | Produkcja zindywidualizowana w oparciu o wymagania projektu |
|
Szczegóły informacji |
|||
| Bezpieczna siła uciągu: | 5-800KN | Prędkość: | 4-12 m/min |
|---|---|---|---|
| Prędkość wypaczania (m/min): | 9-18 m/min | Pojemność bębna: | 40 do 250 m |
| Moc silnika: | 4 do 132 kW | Średnica liny: | 11 – 90 (mm) |
| Pozycja kontrolna: | Sterowanie zdalne i lokalne | Fakultatywny: | Urządzenie do pomiaru obciążenia, prędkości i długości liny |
| Zasilanie: | AC380V, 50Hz 3PH, AC415V 50Hz 3PH, AC440 60HZ 3PH | Tworzywo: | Stal nierdzewna (polerowana), stal łagodna |
| Obróbka powierzchni: | Sandblasting do S2.5 + 3 warstwy farby epoksydowej, ocynkowane | Certyfikaty klasyfikacyjne: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Certyfikat testu Makers |
| Podkreślić: | Wciągarka hydrauliczna cumownicza 12m / min 800KN,wciągarka hydrauliczna cumownicza 800KN,wciągarka hydrauliczna do łodzi 12m / min |
||
opis produktu
5–500 kN Elektryczna wciągarka cumownicza dwubębnowa z pojedynczym bębnem obrotowym
Przegląd produktu
Ta elektryczno-hydrauliczna wciągarka cumownicza dwubębnowa to pokładowa maszyna okrętowa służąca do naciągania, luzowania, trzymania i przechowywania lin cumowniczych podczas operacji cumowania, odcumowania, przemieszczania i obsługi lin. Silnik elektryczny napędza zespół hydrauliczny (HPU), który dostarcza olej pod ciśnieniem do silnika hydraulicznego i przekładni redukcyjnej. Układ dwubębnowy zapewnia dwie pozycje obsługi i przechowywania liny w jednej wciągarce, podczas gdy pojedynczy bęben obrotowy może być używany do kontrolowanej pomocniczej obsługi liny, gdy jest to wymagane przez zatwierdzony układ cumowniczy.
Seria referencyjna obejmuje znamionowy udźwig bębna od 5 do 500 kN, nominalne prędkości naciągu od około 6 do 15 m/min oraz referencyjną pojemność liny stalowej od Φ8 × 100 m do Φ58 × 250 m. Wybór nie może opierać się wyłącznie na udźwigu znamionowym: przed wyceną i wydaniem rysunków należy potwierdzić rodzaj liny i MBL projektu statku, wymagania dotyczące hamulca postojowego / poślizgu, warstwę bębna, długość przechowywania liny, geometrię bębna, obciążenia fundamentów, ciśnienie i przepływ HPU, filozofię sterowania, zasilanie, układ cumowniczy statku oraz wymagania klasyfikacyjne / bandery.
Szybka specyfikacja
- Znamionowy udźwig bębna: 5–500 kN → referencyjny zakres siły naciągu; podstawa warstwy bębna i testów musi zostać potwierdzona dla wybranego modelu.
- Referencyjna prędkość naciągu: ≥6 do ≥15 m/min w zależności od udźwigu znamionowego → modele o większym udźwigu zazwyczaj pracują z niższą prędkością nominalną.
- Referencyjna lina stalowa: Φ8–58 mm z długością przechowywania 100–250 m → dane w tabeli dotyczą podanego zakresu liny stalowej; syntetyczne liny cumownicze wymagają oddzielnej oceny bębna i stosunku D/d.
- Konfiguracja: Podwójny bęben + pojedynczy bęben obrotowy → dwie pozycje bębna w jednej ramie wciągarki; układ sprzęgła i hamulca jest specyficzny dla projektu.
- Napęd: Elektryczno-hydrauliczny → HPU napędzany silnikiem elektrycznym dostarcza silnik hydrauliczny do kontrolowanego momentu obrotowego i pracy przy niskich prędkościach.
- Referencyjna moc silnika HPU: 5,5–110 kW dla skatalogowanych modeli 10–500 kN → moc wejściowa silnika 5 kN pozostaje do potwierdzenia.
- Sterowanie: Sterowanie lokalne z opcją zdalnego sterowania → stacje końcowe, logika zatrzymania awaryjnego, blokady i oprzyrządowanie są definiowane przez specyfikację projektu.
- Zasilanie: 380 V / 415 V / 440 V to typowe opcje projektowe → częstotliwość, faza, stopień ochrony obudowy i wymagania dotyczące stref zagrożonych wybuchem muszą zostać potwierdzone.
Główne parametry techniczne
|
Udźwig znamionowy (kN) |
Prędkość znamionowa (m/min) |
Średnica liny × Długość przechowywania (mm × m) |
Referencyjna moc silnika HPU (kW) |
|---|---|---|---|
| 5 | ≥12 | Φ8 × 100 | Do potwierdzenia |
| 10 | ≥12 | Φ10 × 150 | 5,5 |
| 20 | ≥12 | Φ15 × 150 | 11 |
| 30 | ≥12 | Φ17 × 150 | 15 |
| 40 | ≥15 | Φ18 × 150 | 22 |
| 50 | ≥15 | Φ20,5 × 180 | 30 |
| 75 | ≥15 | Φ26 × 200 | 45 |
| 80 | ≥15 | Φ26 × 200 | 37 |
| 100 | ≥15 | Φ30 × 200 | 45 |
| 150 | ≥15 | Φ30 × 200 | 45 |
| 160 | ≥15 | Φ32 × 250 | 75 |
| 200 | ≥9,6 | Φ40 × 250 | 75 |
| 250 | ≥9,6 | Φ44 × 250 | 90 |
| 315 | ≥7,8 | Φ52 × 250 | 90 |
| 400 | ≥7,8 | Φ56 × 250 | 110 |
| 450 | ≥6 | Φ56 × 250 | 110 |
| 500 | ≥6 | Φ58 × 250 | 110 |
Obciążenie cumownicze, hamulec i podstawa liny
- Znamionowy udźwig bębna to siła naciągu wciągarki przy zdefiniowanej warstwie i prędkości bębna; nie jest to ten sam parametr co obciążenie hamulca postojowego, obciążenie poślizgu hamulca, MBL liny / LDBF, ani obciążenie projektowe fundamentu.
- W przypadku nowej budowy, wciągarka powinna być wybierana jako część kompletnego systemu cumowniczego: należy wspólnie sprawdzić wytrzymałość liny cumowniczej, knagi / rolki, polery, ustawienie hamulca, geometrię bębna, prowadzenie liny i konstrukcję wsporczą kadłuba.
- ISO 3730:2012 jest aktualną normą międzynarodową dla automatycznych i nieautomatycznych wciągarek cumowniczych z napędem hydraulicznym, elektrycznym lub parowym, ale jej zakres dotyczy wciągarek jedn Bębnowych. W związku z tym nie należy jej cytować jako dowodu zgodności dla tego układu dwubębnowego, chyba że odpowiednie wymagania i akceptacja klasyfikacyjna zostaną wyraźnie potwierdzone.
- W przypadku statków podlegających zmienionym przepisom SOLAS II-1/3-8, układ cumowniczy i wybór wyposażenia muszą być rozpatrywane na poziomie projektu statku. Dostawca wciągarki powinien dostarczyć dane dotyczące obciążeń i interfejsów potrzebne stoczni / projektantowi.
- W przypadku projektów zbiornikowców lub projektów objętych wytycznymi OCIMF, operacyjne obciążenie poślizgu hamulca, MBL projektu statku i terminologia systemu linowego powinny być potwierdzone w odniesieniu do filozofii cumowania właściciela opartej na MEG4, a nie zakładane na podstawie tej ogólnej tabeli wydajności.
Przewodnik wyboru i zapytania
Krok 1: Potwierdź typ statku, status nowej budowy / modernizacji, układ stanowiska cumowniczego i czy wymagana maszyna jest specyficznie dwubębnowa z jednym bębnem obrotowym.
Krok 2: Podaj typ liny cumowniczej, średnicę, konstrukcję, wymaganą długość przechowywania, MBL projektu statku / określoną wytrzymałość liny oraz zamierzoną warstwę roboczą na bębnie.
Krok 3: Potwierdź wymagany udźwig znamionowy i prędkość nominalną, wraz z wymaganiami dotyczącymi hamulca postojowego / poślizgu, wymaganiami dotyczącymi zatrzymania oraz wszelkimi kryteriami cumowania właściciela lub terminalu.
Krok 4: Potwierdź układ bębna: dwa oddzielne bębny, wymagane wymiary bębna, średnicę kołnierza, warstwy liny, układ sprzęgła, układ hamulca taśmowego oraz czy którykolwiek bęben jest podzielony na sekcje napinające / magazynujące.
Krok 5: Potwierdź dane pakietu elektryczno-hydraulicznego: dedykowany lub centralny HPU, ciśnienie systemu, przepływ, moc silnika, napięcie / częstotliwość / faza, metoda chłodzenia, lokalizacja zbiornika oleju i warunki projektowe otoczenia.
Krok 6: Potwierdź sterowanie i oprzyrządowanie: stanowisko lokalne, stacja zdalna, zatrzymania awaryjne, wskazanie obciążenia, pomiar prędkości / długości liny, automatyczne napinanie lub inne funkcje tylko wtedy, gdy są wyraźnie wymagane.
Krok 7: Podaj układ fundamentów / pokładu, dopuszczalną powierzchnię zabudowy, rysunek instalacyjny, ilość, towarzystwo klasyfikacyjne, wymagane certyfikaty / nadzory, system powłok, miejsce docelowe i wymagany czas dostawy.
Struktura i komponenty
Podwójne bębny linowe | Pojedynczy bęben obrotowy | Silnik hydrauliczny | Przekładnia redukcyjna | Układ hamulca bębnowego | Układ sprzęgła / rozprzęgania zgodnie ze specyfikacją | Zespół hydrauliczny napędzany silnikiem elektrycznym | Blok zaworów i orurowanie | Lokalny pulpit sterowniczy | Opcjonalne sterowanie zdalne / oprzyrządowanie | Rama podstawy spawanej
Inżynieria napędu hydraulicznego, hamulców i sterowania
- Układ elektryczno-hydrauliczny oddziela silnik napędowy od napędu bębna: silnik elektryczny zasila HPU, podczas gdy silnik hydrauliczny zapewnia moment obrotowy bębna poprzez przekładnię.
- Sterowanie hydrauliczne może zapewnić płynne uruchamianie, kontrolowany ruch przy niskiej prędkości i zmianę kierunku; rzeczywista regulacja prędkości zależy od wybranego silnika, pompy, obwodu zaworów oraz ciśnienia / przepływu w systemie.
- Układ hamulca i sprzęgła każdego bębna powinien być potwierdzony na rysunku ogólnym. Wciągarka dwubębnowa nie powinna być opisywana jako wciągarka z dzielonym bębnem, chyba że sam bęben jest podzielony na sekcje robocze i magazynujące.
- Obciążenie hamulca postojowego musi być określone niezależnie od udźwigu znamionowego. Moment hamulca, stan okładzin, warstwa bębna i wymagana filozofia poślizgu / postoju bezpośrednio wpływają na bezpieczeństwo cumowania.
- Sterowanie lokalne powinno zapewniać jasne kierunki działania i dostęp do zatrzymania awaryjnego. Sterowanie zdalne, pomiar obciążenia, prędkości liny i długości liny mogą być rozważone, gdy są uwzględnione w zakresie zamówienia.
- Fundament wciągarki musi być zaprojektowany wokół zatwierdzonych obciążeń reakcyjnych. Konstrukcja pokładu, wsporniki / rolki, śruby mocujące lub spawy oraz otaczające wzmocnienia pozostają częścią konstrukcji statku.
- Przewody / orurowanie hydrauliczne, czystość oleju, filtracja, wydajność chłodnicy i kontrola wycieków powinny być dopasowane do środowiska maszynowni i pokładu; te wartości nie są dostępne w dostarczonych danych i wymagają potwierdzenia projektu.
- W przypadku instalacji morskich na otwartym powietrzu, system powłok powinien być dobrany do kategorii korozyjności statku. Kompletne cynkowanie ogniowe zmontowanej wciągarki hydraulicznej nie powinno być zakładane; cynkowanie, jeśli jest wymagane, jest zazwyczaj ograniczone do odpowiednich pojedynczych części.
Niestandardowe atrybuty
- Udźwig znamionowy: 5–500 kN → referencyjna seria sił naciągu; ostateczna podstawa warstwy bębna do potwierdzenia.
- Konfiguracja: Podwójny bęben + pojedynczy bęben obrotowy → konfiguracja specyficzna dla strony; układy jedn Bębnowe i inne układy z bębnem obrotowym powinny być traktowane jako oddzielne warianty.
- Referencyjna lina: lina stalowa Φ8–58 mm → lina syntetyczna wymaga oddzielnej oceny geometrii bębna, pojemności i stosunku D/d.
- Długość przechowywania: 100–250 m → zależy od średnicy liny i wybranego modelu.
- Typ napędu: Elektryczno-hydrauliczny → silnik elektryczny + HPU + silnik hydrauliczny + przekładnia.
- Sterowanie: Lokalny / opcjonalnie zdalny → dokładne stacje i blokady zgodnie z wymaganiami projektu.
- Opcjonalne oprzyrządowanie: Pomiar obciążenia, prędkości liny i długości liny → dostępne tylko wtedy, gdy są określone i zintegrowane z zatwierdzonym systemem sterowania.
- Ochrona powierzchni: System powłok morskich zgodnie ze specyfikacją projektu → rama podstawy i bębny są zazwyczaj chronione przez piaskowanie / malowanie; wykończenia specyficzne dla komponentów wymagają potwierdzenia.
- Wymaganie certyfikatu: Zgodnie z zakresem zamówienia → przegląd projektu klasyfikacyjnego, inspekcja, testy nadzorowane i rodzaj certyfikatu muszą zostać uzgodnione przed produkcją.
Jak to działa
Silnik elektryczny uruchamia HPU → Ciśnienie i przepływ hydrauliczny są kierowane przez blok zaworów sterujących → Silnik hydrauliczny napędza przekładnię redukcyjną → Wybrany bęben naciąga lub luzuje linę cumowniczą → Układ hamulca / sprzęgła kontroluje trzymanie i załączanie bębna → Bęben obrotowy obsługuje pomocniczą linę zgodnie z potrzebą → Sterowanie lokalne lub zatwierdzone zdalne zatrzymuje, trzyma lub odwraca działanie
Zastosowania
Stanowiska cumownicze statków | Statki towarowe | Zbiornikowce podlegające kryteriom cumowniczym właściciela / OCIMF | Kontenerowce | Masowce | Holowniki i statki robocze | Statki przybrzeżne i oceaniczne | Nowe budowy i modernizacje wymagające zatwierdzonego elektryczno-hydraulicznego układu cumowniczego dwubębnowego
Certyfikaty i normy
Przegląd projektowy, inspekcja i certyfikacja mogą być zorganizowane zgodnie ze specyfikacją statku, obowiązującymi przepisami klasyfikacyjnymi, zatwierdzonym układem cumowniczym, zakresem testów i wymaganiami zamówienia. Certyfikat klasyfikacyjny nie jest standardowo dostarczany, chyba że jest uwzględniony w umowie i zaakceptowany przez wyznaczone towarzystwo klasyfikacyjne.
Certyfikacja: CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Certyfikat testu producenta.
Normy / wytyczne referencyjne mogą obejmować ISO 3730:2012 dla odpowiednich wymagań wciągarek cumowniczych, rozporządzenie SOLAS II-1/3-8 i powiązane wytyczne IMO dotyczące cumowania dla odpowiednich nowych budów, a także wymagania właściciela / OCIMF, gdy są stosowane umownie. Ostateczne obowiązujące zasady muszą być określone w specyfikacji projektu.
Rysunki i zdjęcia

FAQ
P1: Czy znamionowy udźwig 500 kN jest tym samym co obciążenie hamulca postojowego wciągarki?
O1: Nie. Znamionowy udźwig to siła naciągu dostarczana przez wciągarkę przy zdefiniowanej warstwie i prędkości bębna. Obciążenie hamulca postojowego / poślizgu jest oddzielnym parametrem projektowym i operacyjnym i musi być skoordynowane z wytrzymałością liny cumowniczej statku i zatwierdzoną filozofią cumowania.
P2: Czy można wybrać syntetyczną linę cumowniczą bezpośrednio z tabeli Φ8–58 mm?
O2: Nie. Podany zakres dotyczy średnicy liny stalowej. Liny syntetyczne mogą wymagać innej średnicy, stosunku D/d bębna, wysokości kołnierza, objętości przechowywania, liczby warstw roboczych i logiki ustawienia hamulca. Podaj kartę danych liny i MBL projektu statku do właściwego sprawdzenia.
P3: Czy można dostarczyć zdalne sterowanie lub automatyczne napinanie?
O3: Sterowanie lokalne i zdalne można skonfigurować zgodnie z wymaganiami projektu. Automatyczne napinanie nie powinno być zakładane jako standardowa funkcja; jeśli jest wymagane, jego logika odzyskiwania / poślizgu, czujniki, zachowanie bezpieczeństwa i akceptacja klasyfikacyjna muszą być zdefiniowane w specyfikacji technicznej.