

 |
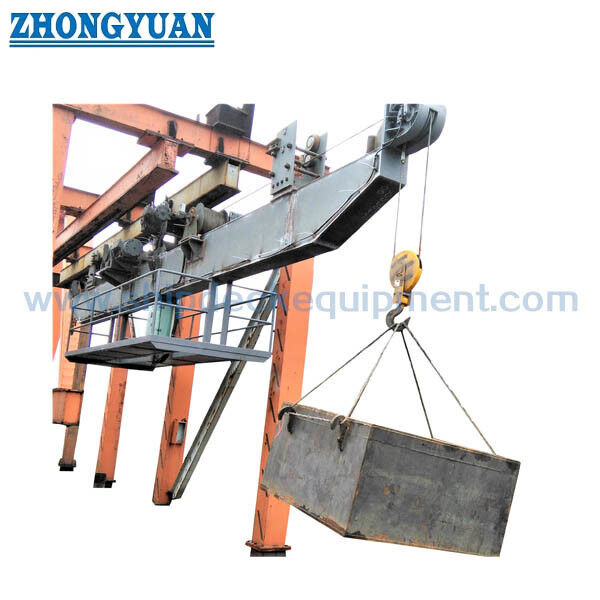
2 ′′5T Twin-Hook Horizontal Traveling Monorail Provision Crane
Szczegóły Produktu:
| Miejsce pochodzenia: | Chiny |
| Nazwa handlowa: | Zhongyuan Marine Equipmen |
| Orzecznictwo: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| Numer modelu: | Standardowy lub dostosowany |
Zapłata:
| Minimalne zamówienie: | 1 jednostka |
|---|---|
| Cena: | Based on quotation |
| Szczegóły pakowania: | Eksportuj standardową paletę lub niestandardowe opakowanie |
| Czas dostawy: | Na podstawie wymagań projektu |
| Zasady płatności: | T/T, akredytywa |
| Możliwość Supply: | Produkcja zindywidualizowana w oparciu o wymagania projektu |
|
Szczegóły informacji |
|||
| Temperatura pracy: | -40 do 50 ℃ Itp. | Obróbka powierzchniowa: | wypryskiwanie piaskowe do S2,5 + 3 warstwy farby epoksydowej |
|---|---|---|---|
| Certyfikaty klasyfikacyjne: | CCS, NK, BV, ABS, DNV-GL, LR, KR, IRS, RS, RINA | ||
| Podkreślić: | Suwnica bramowa,żuraw zaopatrzeniowy CCS na statku,wyposażenie pokładu żurawia prowiantowego |
||
opis produktu
2–5T Dwuhakowy poziomy żuraw szynowy do obsługi zapasów | Obsługa lewa i prawa burta
Przegląd produktu
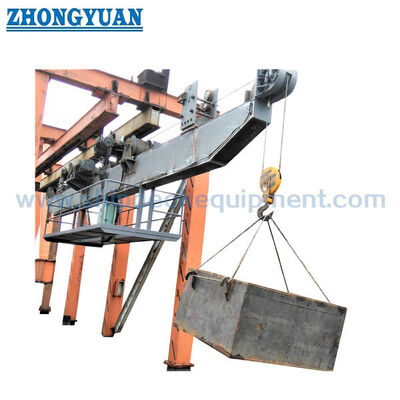
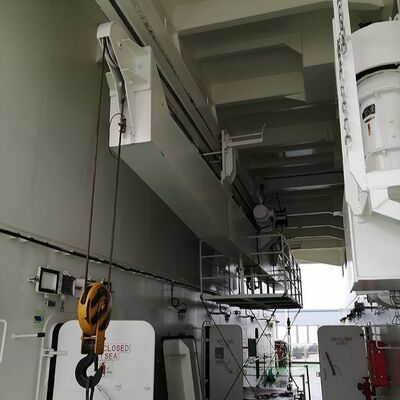
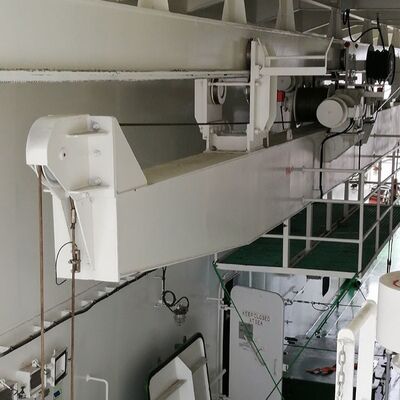
Ten dwuhakowy poziomy żuraw szynowy do obsługi zapasów to pokładowy urządzenie podnoszące do obsługi zapasów, magazynów, materiałów eksploatacyjnych, narzędzi i części zamiennych maszyn z lewej lub prawej burty. Żuraw nie wykorzystuje obrotowego wysięgnika ani suwnicy bramowej typu portalowego. Ruchoma belka żurawia przemieszcza się poziomo wzdłuż stałej poprzecznej szyny jezdnej, umożliwiając wybrany punkt podnoszenia po lewej lub prawej burcie przemieszczenie się z pozycji odbioru od strony wewnętrznej do pozycji roboczej na zewnątrz statku, około 3,5–5 m poza burtą statku.
Układ łączy ruch poziomy z podnoszeniem pionowym. Dwie niezależne jednostki podnoszące są przeznaczone dla lewej i prawej burty, podczas gdy mechanizm jezdny pozycjonuje żuraw wzdłuż poprzecznej szyny jezdnej. W normalnej konfiguracji używany jest jeden punkt podnoszenia na raz; jednoczesne podnoszenie dwoma hakami powinno być dozwolone tylko wtedy, gdy jest to specjalnie zaprojektowane, zablokowane, obciążone i zatwierdzone. Ten układ jest szczególnie odpowiedni tam, gdzie jeden kompaktowy żuraw pokładowy musi obsługiwać obie burty bez promienia obrotu i zajmowanej powierzchni pokładu żurawia zapasowego zamontowanego na cokole.
Szybka specyfikacja
- Typ żurawia: Dwuhakowy poziomy żuraw szynowy do obsługi zapasów → stała poprzeczna szyna jezdna z ruchem poziomym żurawia i niezależnymi punktami podnoszenia po lewej / prawej burcie.
- Zakres udźwigu: 2 / 3 / 4 / 5 t → ocena dotyczy aktywnego układu podnoszenia; nie zakłada się jednoczesnego połączonego podnoszenia oboma hakami.
- Prędkość ruchu poziomego: około 10 m/min → przemieszcza żuraw między pozycjami wewnętrznymi, zewnętrznymi po lewej i zewnętrznymi po prawej burcie wzdłuż poprzecznej szyny jezdnej.
- Zasięg zewnętrzny: 3,5–5 m → mierzony poza burtą statku zgodnie z zatwierdzonym rysunkiem ogólnym i układem szyny jezdnej, a nie jako promień obrotu.
- Prędkość podnoszenia: 10–15 m/min → ostateczna prędkość, układ linowy, dobór silnika i klasa pracy zgodnie z zatwierdzonym projektem.
- Skok haka / wysokość podnoszenia: 15–40 m → wybierane w zależności od wysokości pokładu, poziomu nabrzeża lub łodzi zaopatrzeniowej oraz pozycji odbioru na pokładzie.
- Opcje zasilania: AC 380 V / 50 Hz / 3 Ph, AC 415 V / 50 Hz / 3 Ph lub AC 440 V / 60 Hz / 3 Ph → prędkość silnika i wyposażenie elektryczne muszą odpowiadać wybranemu systemowi.
- Dostarczony zakres temperatury otoczenia: -40 do +50 °C → należy potwierdzić przydatność stali niskotemperaturowej, komponentów elektrycznych, liny stalowej, smaru, hamulca i powłoki.
Główne parametry techniczne
|
Udźwig |
Prędkość ruchu |
Zasięg zewnętrzny |
Prędkość podnoszenia |
Skok haka |
Silnik ruchu |
Silnik podnoszenia* |
|---|---|---|---|---|---|---|
| 2 | 10 | 3,5–5 | 10–15 | 15–40 | 2,5 kW | 6,3 kW |
| 3 | 10 | 3,5–5 | 10–15 | 15–40 | 2,5 kW | 8,5 kW |
| 4 | 10 | 3,5–5 | 10–15 | 15–40 | 2,5 kW | 13 kW |
| 5 | 10 | 3,5–5 | 10–15 | 15–40 | 4 kW | 13 kW |
Układ ruchu poziomego i zasada działania
Stała poprzeczna szyna jezdna jest zintegrowana z konstrukcją statku i wspiera ruchomą poziomo belkę żurawia lub wózek. Rolki lub koła jezdne przenoszą ruchomą konstrukcję, podczas gdy elektryczny napęd jezdny przesuwa ją w kierunku lewej lub prawej burty. Napęd zębatkowy jest powszechnie stosowany w porównywalnych żurawiach szynowych do obsługi zapasów, ale dokładny mechanizm jezdny, hamulec, zębatka, koło i układ wsparcia muszą być zgodne z zatwierdzonym projektem ogólnym i projektem klasyfikacyjnym.
Jedna jednostka podnosząca jest przeznaczona dla każdej burty statku. W przypadku obsługi z lewej burty, żuraw przemieszcza się poziomo w kierunku lewej burty, aż hak lewej burty osiągnie zatwierdzoną pozycję zewnętrzną; w przypadku obsługi z prawej burty, przemieszcza się w przeciwnym kierunku, a hak prawej burty obsługuje ładunek. Po pionowym podniesieniu ładunku nad nabrzeże, barkę lub łódź zaopatrzeniową, żuraw przemieszcza się do wnętrza statku i opuszcza ładunek w wyznaczonej pozycji odbioru na pokładzie. Ruch jezdny jest zatem głównym ruchem wysięgu; nie ma promienia obrotu.
Układ podnoszenia po lewej i prawej burcie
- Niezależne punkty podnoszenia: Haki lewej i prawej burty są rozmieszczone po przeciwnych stronach roboczych i obsługiwane przez oddzielne mechanizmy podnoszenia.
- Normalny tryb pracy: Zazwyczaj aktywny jest jeden punkt podnoszenia na raz, z blokadami elektrycznymi, jeśli są określone w zatwierdzonej filozofii sterowania.
- Brak automatycznej łącznej nośności: Dwa haki nie oznaczają podwójnego udźwigu. Podnoszenie w tandemie lub zsynchronizowane podnoszenie dwoma hakami wykracza poza normalną pracę żurawia zapasowego, chyba że jest oddzielnie zaprojektowane i zatwierdzone.
- Podnoszenie pionowe: Ładunki powinny być podnoszone pionowo pod aktywnym hakiem; ciągnięcie boczne, przeciąganie lub używanie ruchu jezdnego żurawia do bocznego ciągnięcia zawieszonego ładunku nie jest zamierzonym warunkiem.
- Ruch podnoszenia + ruchu jezdnego: Jednoczesne podnoszenie i ruch jezdny powinno być włączone tylko tam, gdzie jest to dozwolone przez zatwierdzoną logikę sterowania, przepisy klasyfikacyjne, instrukcję obsługi i ścieżkę ładunku.
- Czysta strefa robocza: Ścieżka ruchu, obszar wysięgu zewnętrznego i obszar pod ruchomą belką powinny być utrzymywane w czystości podczas pracy.
System bezpieczeństwa i sterowania
- Ochrona przed górnym limitem podnoszenia → zatrzymuje aktywny hak przed nadmiernym ruchem w kierunku bloczka lub konstrukcji belki.
- Wyłączniki krańcowe ruchu po lewej i prawej burcie → zatrzymują belkę jezdną w zatwierdzonych pozycjach końcowych, zanim osiągnie ona konstrukcyjną granicę ruchu.
- Mechaniczne ograniczniki końcowe → zapewniają drugorzędną fizyczną granicę ruchu i muszą być zainstalowane, wyrównane i sprawdzone niezależnie od elektrycznych wyłączników krańcowych.
- Zwykle zamknięte hamulce bezpieczeństwa na napędach podnoszenia i ruchu → utrzymują ładunek lub belkę jezdną po odłączeniu zasilania i zapobiegają niekontrolowanemu ruchowi.
- Ochrona przed przeciążeniem → zapobiega dalszemu podnoszeniu po osiągnięciu skonfigurowanego progu przeciążenia, jednocześnie umożliwiając bezpieczne opuszczanie, zgodnie z zatwierdzonym projektem klasyfikacyjnym i sterowania.
- Blokada elektryczna między dwoma napędami podnoszenia → zapobiega jednoczesnemu podnoszeniu dwoma hakami w normalnym trybie pracy.
- Wyłącznik awaryjny, ochrona przed zwarciem i ochrona przed przeciążeniem silnika → zintegrowane z elektrycznym systemem sterowania.
- Sterowanie z lokalnego zwisającego panelu lub zdalnego przycisku → pozycja operatora powinna zapewniać wyraźną widoczność aktywnego haka, ładunku, burty statku, łodzi zaopatrzeniowej lub nabrzeża oraz ścieżki ruchu.
- Opcjonalne funkcje projektowe → monitorowanie luźnej liny, zdalne sterowanie bezprzewodowe, ostrzeżenie o ruchu, światła powodziowe, czujniki antykolizyjne, sterowanie VFD i grzałki niskotemperaturowe mogą być określone w razie potrzeby.
Szyna jezdna, konstrukcja statku i instalacja
- Stała belka szyny jezdnej i jej połączenia ze statkiem są częścią ścieżki obciążenia podnoszącego. Przekrój belki, wyrównanie zębatki, słupy łączące, wsporniki, konstrukcja nadbudówki i otaczające wzmocnienia muszą być uwzględnione w zatwierdzonym projekcie konstrukcyjnym.
- Prostoliniowość szyny jezdnej i rozstaw zębatek na połączeniach są kluczowe dla płynnego ruchu. Niewłaściwe wyrównanie może spowodować przeciążenie rolek, uderzenie zębnika, przetężenie silnika i przedwczesne zużycie zębatki lub kół.
- Ograniczniki mechaniczne muszą być zamontowane dokładnie tak, jak pokazano na zatwierdzonym rysunku i umieszczone tak, aby normalny wyłącznik krańcowy ruchu działał przed bezpośrednim kontaktem z ogranicznikiem.
- Gdy żuraw wysuwa się poza burtę, mechanizm jezdny i pozostałe rolki podporowe przenoszą inny rozkład obciążenia. Siła w pozycji końcowej i reakcje kół muszą być zatem uwzględnione w projekcie zatwierdzonym przez klasę.
- Podział zakresu prac stoczni / producenta żurawia powinien być określony przed wyceną: stała belka szyny jezdnej, słupy wsporcze, fundament lokalny, trasa kablowa i wzmocnienia mogą być zakresem stoczni lub zakresem dostawcy żurawia, w zależności od projektu.
- Pracujące przechyły i trym muszą być określone przez projektanta statku lub klasę. Ogólne wartości z innego projektu żurawia nie mogą być kopiowane do arkusza danych.
Ochrona elektryczna, silników i antykorozyjna
- System elektryczny: Trójfazowe zasilanie prądem przemiennym morskim o wybranym napięciu i częstotliwości projektu → rozrusznik, stycznik, ochrona, zwijacz kabla, transformator sterujący, grzałki i dane silnika muszą odpowiadać ostatecznemu systemowi statku.
- Obudowa silnika: IP56 / klasa izolacji F w dostarczonej formie → potwierdzić temperaturę otoczenia, narażenie na pokład, grzałki antykondensacyjne, dławiki kablowe i ochronę wymaganą przez klasę.
- Prędkość silnika: Do potwierdzenia dla wybranego zasilania 50 Hz lub 60 Hz → oryginalne wartości 1100–1140 obr./min nie powinny być używane jako uniwersalna ocena dla wszystkich podanych częstotliwości.
- Przygotowanie powierzchni: Czyszczenie strumieniowo-ścierne do Sa 2½ → użyć standardu przygotowania i procedury inspekcji powłoki określonej w projekcie.
- Powłoka: Trójwarstwowy epoksydowy system morski jako podstawa dostawy → podkład, warstwa pośrednia, warstwa nawierzchniowa, kolor, całkowita grubość powłoki (DFT), warstwa kryjąca i procedura retuszu pozostają specyficzne dla projektu.
- Wystawione części ruchome: Liny stalowe, bloczki, zębatka / zębnik, rolki, sworznie, hamulce i łożyska wymagają kompatybilnej ochrony antykorozyjnej i smarowania bez zanieczyszczania powierzchni ciernych hamulca.
Przewodnik wyboru i zapytania
Krok 1: Potwierdź typ żurawia: dwuhakowy poziomy żuraw szynowy do obsługi zapasów, wymagany udźwig 2 / 3 / 4 / 5 t, i czy udźwig jest identyczny dla obsługi po lewej i prawej burcie.
Krok 2: Dostarcz rysunek ogólny statku pokazujący szerokość statku, długość stałej szyny jezdnej, wymagany zasięg zewnętrzny po lewej i prawej burcie, wysokości pokładu, pozycje odbioru haka, skok haka, dostęp do konserwacji i pobliskie przeszkody.
Krok 3: Potwierdź warunki pracy: robocze przechyły i trym, projektowa temperatura otoczenia, limit wiatru, warunki pracy w porcie / na morzu, charakterystyka ładunku, cykl pracy i czy wymagany jest jednoczesny ruch podnoszenia + ruchu jezdnego.
Krok 4: Potwierdź zasilanie elektryczne, napięcie sterowania, klasę pracy silnika, rozruch VFD lub bezpośredni, stopień ochrony IP, grzałki, sterowanie z lokalnego zwisającego panelu / bezprzewodowe, wyłącznik awaryjny, wyłączniki krańcowe, ochronę przed przeciążeniem i wymagane blokady.
Krok 5: Potwierdź gatunek stali, wymagania dotyczące materiałów niskotemperaturowych, normę liny stalowej i haka, system powłok, całkowitą grubość powłoki (DFT), zakres szyny jezdnej / fundamentu, spawanie, NDT, inspekcję i towarzystwo klasyfikacyjne.
Krok 6: Podaj ilość, stocznię, numer kadłuba, miejsce przeznaczenia, wymaganą datę dostawy, zakres SOLAS / klasyfikacyjny, wymagania dotyczące certyfikatów i zatwierdzone lub referencyjne rysunki, jeśli dostępne.
Struktura
Stała poprzeczna szyna jezdna / belka skrzynkowa | Belka jezdna / korpus żurawia | Rolki podporowe | Napęd jezdny i hamulec | Napęd zębatkowy, jeśli przyjęty | Wciągarka podnoszenia lewej burty | Wciągarka podnoszenia prawej burty | Bloczki hakowe i liny stalowe | Zwijacz kabla / układ festonowy | Skrzynka sterowania elektrycznego | Sterowanie zwisające / zdalne | Wyłączniki krańcowe | Ograniczniki mechaniczne | Dostęp do konserwacji
Atrybuty niestandardowe
- Układ żurawia: Dwuhakowy poziomy żuraw szynowy → stała poprzeczna szyna jezdna obsługuje obie burty statku bez suwnicy portalowej lub obrotowego wysięgnika.
- Udźwig: 2 / 3 / 4 / 5 t → dotyczy jednego aktywnego punktu podnoszenia, chyba że zatwierdzona specyfikacja projektu stanowi inaczej.
- Obsługa lewej / prawej burty: Dwie niezależne jednostki podnoszące → każdy koniec obsługuje odpowiednią pozycję roboczą na zewnątrz statku.
- Zasięg zewnętrzny: 3,5–5 m → zdefiniowany od burty statku do zatwierdzonej pionowej linii haka przy pełnym ruchu.
- Skok haka: 15–40 m → wybierany na podstawie wysokości pokładu i wymagań dotyczących obsługi łodzi zaopatrzeniowej / nabrzeża.
- Prędkość ruchu: 10 m/min → ostateczne przyspieszenie, odległość hamowania, hamowanie i wymagania VFD zależą od układu statku i klasy.
- Prędkość podnoszenia: 10–15 m/min → ostateczna prędkość i klasa pracy silnika zgodnie z udźwigiem, układem linowym, skokiem haka i cyklem pracy.
- Filozofia sterowania: Jeden hak aktywny na raz → blokada elektryczna zapobiega niezamierzonemu jednoczesnemu podnoszeniu dwoma hakami.
- Warunki projektowe: Robocze przechyły / trym / wiatr / temperatura otoczenia → do potwierdzenia ze specyfikacji statku i przepisów klasyfikacyjnych.
- Klasyfikacja: Zatwierdzenie projektu, certyfikacja produktu, test obciążeniowy i dokumentacja zgodnie z wymaganiami projektu / bandery / klasy.
Jak to działa
Wybierz lewą lub prawą burtę do podnoszenia → Żuraw przemieszcza się poziomo wzdłuż poprzecznej szyny jezdnej → Wybrany hak osiąga zatwierdzoną pozycję zewnętrzną → Hak jest opuszczany do nabrzeża, barki lub łodzi zaopatrzeniowej → Ładunek zapasów / części zamiennych jest podłączany i podnoszony pionowo → Żuraw przemieszcza się do wnętrza statku → Ładunek jest opuszczany w wyznaczonej pozycji odbioru na pokładzie → Żuraw wraca do wyznaczonej pozycji postojowej
Zastosowania
Zapasy i magazyny statkowe | Żywność i materiały eksploatacyjne | Narzędzia i zapakowane materiały | Części zamienne maszyn i maszynowni do transferu na pokład | Masowce | Tankowce | Kontenerowce | Statki towarowe ogólnego przeznaczenia | Nowe systemy obsługi zapasów | Wymiana istniejących poziomych żurawi szynowych do obsługi zapasów
Przepisy, klasyfikacja i testowanie
Dla statków objętych SOLAS, żurawie do obsługi magazynów / zapasów są włączone do definicji pokładowych urządzeń podnoszących zgodnie z Rozporządzeniem SOLAS II-1/3-13, obowiązującym od 1 stycznia 2026 r. Nowe urządzenia podnoszące zainstalowane w tym dniu lub później muszą być zaprojektowane, skonstruowane i zainstalowane zgodnie z przepisami towarzystwa klasyfikacyjnego uznawanego przez Administrację, lub równoważnym zaakceptowanym standardem, i podlegają testom obciążeniowym, dokładnym badaniom, oznaczeniu udźwigu, wymaganiom dotyczącym eksploatacji, inspekcji i konserwacji.
Ostateczny zakres certyfikacji powinien być potwierdzony na etapie wyceny. Zatwierdzenie klasyfikacyjne jest specyficzne dla projektu i zależy od statku, Administracji bandery, towarzystwa klasyfikacyjnego, zatwierdzonych rysunków, dokumentacji materiałowej / spawalniczej, systemu elektrycznego, urządzeń bezpieczeństwa, inspekcji produkcyjnej, przeglądu instalacji i testu obciążeniowego.
Certyfikacja: CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Certyfikat Testu Producenta — dostępne zgodnie z wymaganiami projektu i podlegające zatwierdzeniu klasyfikacyjnemu / zakresowi przeglądu.
Rysunki i zdjęcia

FAQ
P1: Dlaczego ten żuraw ma dwa haki, jeśli normalnie używany jest tylko jeden hak na raz?
O1: Dwie jednostki podnoszące są przeznaczone dla przeciwnych burt statku. Żuraw przemieszcza się po lewej lub prawej burcie, aby odpowiedni hak osiągnął wymaganą pozycję zewnętrzną. Nie są one przeznaczone jako zsynchronizowany system podnoszenia dwupunktowego, a udźwig żurawia nie powinien być podwajany przez jednoczesne użycie obu haków.
P2: Dlaczego ten produkt nazywa się żurawiem szynowym / poziomym żurawiem do obsługi zapasów, a nie żurawiem bramowym?
O2: Główna konstrukcja podnosząca przemieszcza się poziomo wzdłuż stałej poprzecznej szyny jezdnej. Nie posiada on nóg portalowych i ruchomego mostu, które są zazwyczaj kojarzone z żurawiem bramowym, ani nie obraca się wokół podstawy jak żuraw wysięgnikowy. Dlatego „żuraw szynowy do obsługi zapasów” jest dokładniejszą kategorią sprzętu, podczas gdy „poziomy ruch” jasno opisuje ruch wysięgu.
P3: Jakie informacje są wymagane do wyceny klasyfikacyjnej i zatwierdzenia projektu?
O3: Podaj udźwig, rysunek ogólny statku, układ szyny jezdnej i fundamentu, zasięg po lewej / prawej burcie, skok haka, zasilanie, przechyły / trym, warunki wiatrowe i temperaturowe, cykl pracy, wymagania dotyczące stali i powłok, zakres sterowania i urządzeń bezpieczeństwa, towarzystwo klasyfikacyjne, banderę, zakres certyfikatów i harmonogram dostaw.