

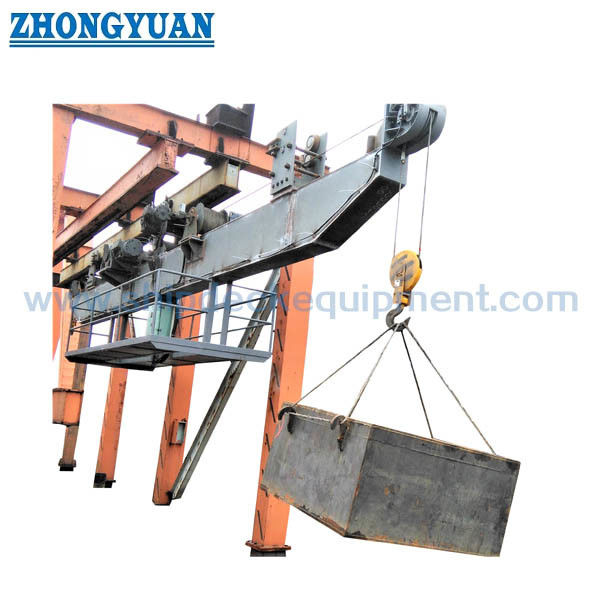
 |
2 ′′5T Twin-Hook Horizontal Traveling Monorail Provision Crane
Szczegóły Produktu:
| Miejsce pochodzenia: | Chiny |
| Nazwa handlowa: | Zhongyuan Marine Equipmen |
| Orzecznictwo: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| Numer modelu: | Standardowy lub dostosowany |
Zapłata:
| Minimalne zamówienie: | 1 jednostka |
|---|---|
| Cena: | Based on quotation |
| Szczegóły pakowania: | Eksportuj standardową paletę lub niestandardowe opakowanie |
| Czas dostawy: | Na podstawie wymagań projektu |
| Zasady płatności: | T/T, akredytywa |
| Możliwość Supply: | Produkcja zindywidualizowana w oparciu o wymagania projektu |
|
Szczegóły informacji |
|||
| Temperatura pracy: | -40 do 50 ℃ Itp. | Obróbka powierzchniowa: | wypryskiwanie piaskowe do S2,5 + 3 warstwy farby epoksydowej |
|---|---|---|---|
| Certyfikaty klasyfikacyjne: | CCS, NK, BV, ABS, DNV-GL, LR, KR, IRS, RS, RINA | ||
| Podkreślić: | Suwnica bramowa,żuraw zaopatrzeniowy CCS na statku,wyposażenie pokładu żurawia prowiantowego |
||
opis produktu
2–5T Dwuhakowy poziomy żuraw szynowy do obsługi zaopatrzenia | Obsługa lewa i prawa burta
Przegląd produktu
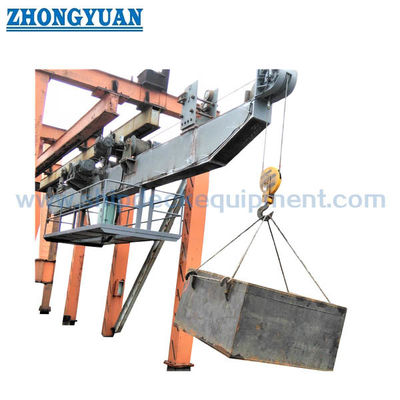
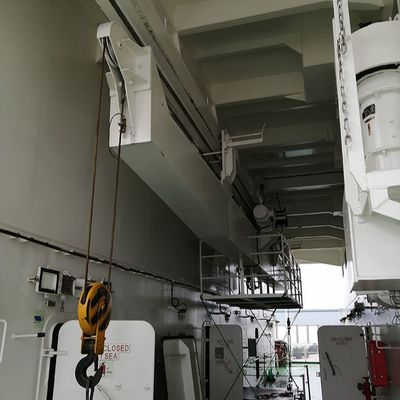
Ten dwuhakowy poziomy żuraw szynowy do obsługi zaopatrzenia to pokładowe urządzenie podnoszące służące do obsługi zaopatrzenia, zapasów, materiałów eksploatacyjnych, narzędzi i części zamiennych maszyn z lewej lub prawej burty. Żuraw nie posiada wysięgnika obrotowego ani suwnicy bramowej. Ruchoma belka żurawia przemieszcza się poziomo wzdłuż stałej poprzecznej szyny jezdnej, umożliwiając przemieszczenie wybranego punktu podnoszenia z lewej lub prawej burty z pozycji odbioru na pokładzie do pozycji roboczej za burtą, około 3,5–5 m poza burtą statku.
Układ łączy ruch poziomy z podnoszeniem pionowym. Dwie niezależne jednostki podnoszące są przeznaczone dla lewej i prawej burty, podczas gdy mechanizm jezdny pozycjonuje żuraw wzdłuż poprzecznej szyny jezdnej. W normalnej konfiguracji używany jest jeden punkt podnoszenia na raz; jednoczesne podnoszenie dwoma hakami powinno być dozwolone tylko wtedy, gdy jest to specjalnie zaprojektowane, zablokowane, obciążone i zatwierdzone. Ten układ jest szczególnie odpowiedni tam, gdzie jeden kompaktowy żuraw pokładowy musi obsługiwać obie burty bez promienia obrotu i zajmowanej powierzchni pokładu żurawia zaopatrzeniowego zamontowanego na cokole.
Szybka specyfikacja
• Typ żurawia: Dwuhakowy poziomy żuraw szynowy do obsługi zaopatrzenia → stała poprzeczna szyna jezdna z ruchem poziomym żurawia i niezależnymi punktami podnoszenia lewej / prawej burty.
• Zakres udźwigu: 2 / 3 / 4 / 5 t → obciążenie dotyczy aktywnego układu podnoszenia; nie zakłada się jednoczesnego łącznego podnoszenia oboma hakami.
• Prędkość ruchu poziomego: około 10 m/min → przemieszcza żuraw między pozycjami na pokładzie, za lewą burtą i za prawą burtą wzdłuż poprzecznej szyny jezdnej.
• Zasięg za burtę: 3,5–5 m → mierzony poza burtą statku zgodnie z zatwierdzonym rysunkiem ogólnym (GA) i układem szyny jezdnej, a nie jako promień obrotu.
• Prędkość podnoszenia: 10–15 m/min → ostateczna prędkość, zblocze, wybór silnika i klasa pracy są zgodne z zatwierdzonym projektem.
• Wysokość podnoszenia / ruch haka: 15–40 m → wybierane w zależności od wysokości pokładu, poziomu nabrzeża lub łodzi zaopatrzeniowej oraz pozycji odbioru na pokładzie.
• Opcje zasilania: AC 380 V / 50 Hz / 3 Ph, AC 415 V / 50 Hz / 3 Ph lub AC 440 V / 60 Hz / 3 Ph → prędkość silnika i wyposażenie elektryczne muszą odpowiadać wybranemu systemowi.
• Dostarczony zakres temperatury otoczenia: -40 do +50 °C → należy potwierdzić przydatność stali niskotemperaturowej, komponentów elektrycznych, liny stalowej, smaru, hamulca i powłoki.
Główne parametry techniczne
|
Udźwig |
Prędkość ruchu |
Zasięg za burtę |
Prędkość podnoszenia |
Ruch haka |
Silnik ruchu |
Silnik podnoszenia* |
|---|---|---|---|---|---|---|
| 2 | 10 | 3,5–5 | 10–15 | 15–40 | 2,5 kW | 6,3 kW |
| 3 | 10 | 3,5–5 | 10–15 | 15–40 | 2,5 kW | 8,5 kW |
| 4 | 10 | 3,5–5 | 10–15 | 15–40 | 2,5 kW | 13 kW |
| 5 | 10 | 3,5–5 | 10–15 | 15–40 | 4 kW | 13 kW |
* Moc silnika podnoszenia jest rozumiana jako moc jednego aktywnego zespołu podnoszącego, chyba że zatwierdzony rysunek elektryczny stanowi inaczej. Ostateczne obroty silnika, liczba biegunów, hamulec, klasa pracy i metoda rozruchu muszą odpowiadać wybranemu zasilaniu 50 Hz lub 60 Hz.
Opcje zasilania: AC 380 V / 50 Hz / 3 Ph | AC 415 V / 50 Hz / 3 Ph | AC 440 V / 60 Hz / 3 Ph
Układ ruchu poziomego i zasada działania
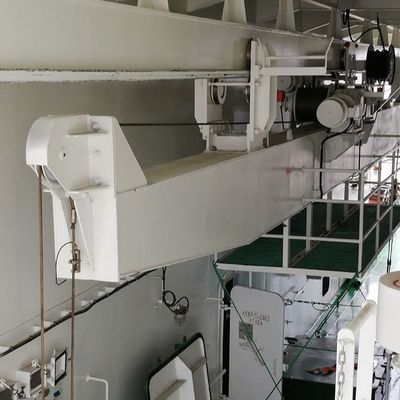
Stała poprzeczna szyna jezdna jest zintegrowana z konstrukcją statku i wspiera poziomo poruszającą się belkę lub wózek żurawia. Rolki lub koła jezdne przenoszą ruchomą konstrukcję, podczas gdy elektryczny napęd jezdny przesuwa ją w kierunku lewej lub prawej burty. Napęd zębatkowy jest powszechnie stosowany w porównywalnych żurawiach szynowych do obsługi zaopatrzenia, ale dokładny mechanizm jezdny, hamulec, zębatka, koło i układ wsparcia muszą być zgodne z zatwierdzonym projektem ogólnym (GA) i projektem klasyfikacyjnym.
Dla każdej burty statku przewidziano jeden zespół podnoszący. W przypadku obsługi z lewej burty żuraw przemieszcza się poziomo w kierunku lewej burty, aż hak lewej burty osiągnie zatwierdzoną pozycję za burtą; w przypadku obsługi z prawej burty przemieszcza się w przeciwnym kierunku, a hak prawej burty obsługuje ładunek. Po pionowym podniesieniu ładunku znad nabrzeża, barki lub łodzi zaopatrzeniowej, żuraw przemieszcza się do wnętrza statku i opuszcza ładunek w wyznaczonej pozycji odbioru na pokładzie. Ruch jezdny jest zatem głównym ruchem wysięgu; nie ma promienia obrotu.
Układ podnoszenia lewej i prawej burty
• Niezależne punkty podnoszenia: Haki lewej i prawej burty są rozmieszczone po przeciwnych stronach roboczych i obsługiwane przez oddzielne mechanizmy podnoszące.
• Normalny tryb pracy: Zazwyczaj aktywny jest jeden punkt podnoszenia na raz, z blokadami elektrycznymi, jeśli są określone w zatwierdzonej filozofii sterowania.
• Brak automatycznej łącznej nośności: Dwa haki nie oznaczają podwójnego udźwigu. Podnoszenie w tandemie lub synchroniczne podnoszenie dwoma hakami wykracza poza normalną eksploatację żurawia zaopatrzeniowego, chyba że jest ono oddzielnie zaprojektowane i zatwierdzone.
• Podnoszenie pionowe: Ładunki powinny być podnoszone pionowo pod aktywnym hakiem; ciągnięcie boczne, przeciąganie lub używanie ruchu jezdnego żurawia do ciągnięcia zawieszonego ładunku w bok nie jest zamierzonym warunkiem.
• Ruch podnoszenia + ruchu jezdnego: Jednoczesne podnoszenie i ruch jezdny powinno być dozwolone tylko tam, gdzie jest to dozwolone przez zatwierdzoną logikę sterowania, przepisy klasyfikacyjne, instrukcję obsługi i ścieżkę ładunku.
• Czysta strefa robocza: Ścieżka ruchu, obszar wysięgu za burtę i obszar pod ruchomą belką powinny być utrzymywane w czystości podczas pracy.
System bezpieczeństwa i sterowania
• Ochrona przed górnym ograniczeniem podnoszenia → zatrzymuje aktywny hak przed nadmiernym ruchem w kierunku krążnika lub konstrukcji belki.
• Wyłączniki krańcowe ruchu lewej i prawej burty → zatrzymują belkę jezdną w zatwierdzonych pozycjach końcowych, zanim osiągnie ona strukturalną granicę ruchu.
• Mechaniczne ograniczniki końcowe → zapewniają drugą fizyczną granicę ruchu i muszą być zainstalowane, wyrównane i sprawdzone niezależnie od elektrycznych wyłączników krańcowych.
• Zwykle zamknięte hamulce bezpieczeństwa na napędach podnoszenia i ruchu jezdnego → utrzymują ładunek lub belkę jezdną po odłączeniu zasilania i zapobiegają niekontrolowanemu ruchowi.
• Ochrona przed przeciążeniem → zapobiega dalszemu podnoszeniu po osiągnięciu skonfigurowanego progu przeciążenia, jednocześnie umożliwiając bezpieczne opuszczanie, zgodnie z zatwierdzonym projektem klasyfikacyjnym i sterowania.
• Blokada elektryczna między dwoma napędami podnoszenia → zapobiega jednoczesnemu podnoszeniu dwoma hakami w normalnym trybie pracy.
• Zatrzymanie awaryjne, ochrona przed zwarciem i ochrona przed przeciążeniem silnika → zintegrowane z elektrycznym systemem sterowania.
• Sterowanie z lokalnego zwisającego panelu lub zdalnego przycisku → pozycja operatora powinna zapewniać wyraźną widoczność aktywnego haka, ładunku, burty statku, łodzi zaopatrzeniowej lub nabrzeża oraz ścieżki ruchu.
• Opcjonalne funkcje projektowe → monitorowanie luźnej liny, zdalne sterowanie bezprzewodowe, ostrzeżenie o ruchu, oświetlenie powodziowe, wykrywanie antykolizyjne, sterowanie VFD i grzałki niskotemperaturowe mogą być określone w razie potrzeby.
Szyna jezdna, konstrukcja statku i instalacja
• Stała belka szyny jezdnej i jej połączenia ze statkiem są częścią ścieżki obciążenia podnoszącego. Przekrój belki, wyrównanie zębatki, słupy łączące, wsporniki, konstrukcja nadbudówki i otaczające wzmocnienia muszą być uwzględnione w zatwierdzonym projekcie konstrukcyjnym.
• Prostoliniowość szyny jezdnej i rozstaw zębatek na połączeniach są kluczowe dla płynnego ruchu. Niewłaściwe wyrównanie może spowodować przeciążenie rolek, uderzenie zębnika, przetężenie silnika i przedwczesne zużycie zębatki lub kół.
• Ograniczniki mechaniczne muszą być zamontowane dokładnie tak, jak pokazano na zatwierdzonym rysunku i umieszczone tak, aby normalny wyłącznik krańcowy ruchu działał przed bezpośrednim kontaktem z ogranicznikiem.
• Gdy żuraw wysuwa się za burtę, mechanizm jezdny i pozostałe rolki podporowe przenoszą inny rozkład obciążenia. Wytrzymałość pozycji końcowych i reakcje kół muszą być zatem uwzględnione w zatwierdzonym przez klasę projekcie.
• Podział zakresu prac stoczni / producenta żurawia powinien być zdefiniowany przed wyceną: stała belka szyny jezdnej, słupy wsporcze, fundament lokalny, prowadzenie kabli i wzmocnienia mogą być zakresem stoczni lub dostawcy żurawia, w zależności od projektu.
• Należy określić roboczy przechył i trym przez projektanta statku lub klasę. Ogólne wartości z innego projektu żurawia nie mogą być kopiowane do arkusza danych.
Ochrona elektryczna, silnikowa i antykorozyjna
• System elektryczny: Trójfazowe zasilanie AC morskie z wybranym napięciem i częstotliwością projektu → rozrusznik, stycznik, ochrona, zwijacz kabla, transformator sterujący, grzałki i dane silnika muszą odpowiadać ostatecznemu systemowi statku.
• Obudowa silnika: IP56 / klasa izolacji F w dostarczonej formie → potwierdzić temperaturę otoczenia, narażenie na pokład, grzałki antykondensacyjne, dławiki kablowe i ochronę wymaganą przez klasę.
• Prędkość silnika: Do potwierdzenia dla wybranego zasilania 50 Hz lub 60 Hz → oryginalne wartości 1100–1140 obr./min nie powinny być używane jako uniwersalna wartość znamionowa dla wszystkich podanych częstotliwości.
• Przygotowanie powierzchni: Czyszczenie strumieniowo-ścierne do Sa 2½ → użyć standardu przygotowania i procedury inspekcji powłoki określonej w projekcie.
• Powłoka: Trójwarstwowy system epoksydowy morski jako podstawa dostawy → podkład, warstwa pośrednia, warstwa nawierzchniowa, kolor, całkowita grubość powłoki (DFT), warstwa kryjąca i procedura retuszu pozostają specyficzne dla projektu.
• Odsłonięte części ruchome: Liny stalowe, krążniki, zębatka / zębnik, rolki, sworznie, hamulce i łożyska wymagają kompatybilnej ochrony antykorozyjnej i smarowania bez zanieczyszczania powierzchni ciernych hamulca.
Przewodnik wyboru i zapytania
Krok 1: Potwierdź typ żurawia: dwuhakowy poziomy żuraw szynowy do obsługi zaopatrzenia, wymagany udźwig 2 / 3 / 4 / 5 t, i czy udźwig jest identyczny dla obsługi z lewej i prawej burty.
Krok 2: Dostarcz rysunek ogólny statku (GA) pokazujący szerokość statku, długość stałej szyny jezdnej, wymagany zasięg za lewą i prawą burtę, wysokości pokładu, pozycje odbioru haka, ruch haka, dostęp do konserwacji i pobliskie przeszkody.
Krok 3: Potwierdź warunki pracy: roboczy przechył i trym, projektowa temperatura otoczenia, limit wiatru, warunki pracy w porcie / na morzu, charakterystyka ładunku, cykl pracy i czy wymagany jest jednoczesny ruch podnoszenia + ruch jezdny.
Krok 4: Potwierdź zasilanie elektryczne, napięcie sterowania, klasę pracy silnika, rozruch VFD lub bezpośredni, stopień ochrony IP, grzałki, sterowanie z lokalnego zwisającego panelu / bezprzewodowe, zatrzymanie awaryjne, wyłączniki krańcowe, ochronę przed przeciążeniem i wymagane blokady.
Krok 5: Potwierdź gatunek stali, wymagania dotyczące materiałów niskotemperaturowych, normę dla liny stalowej i haka, system powłok, całkowitą grubość powłoki (DFT), zakres szyny jezdnej / fundamentu, spawanie, NDT, inspekcję i towarzystwo klasyfikacyjne.
Krok 6: Podaj ilość, stocznię, numer kadłuba, miejsce przeznaczenia, wymaganą datę dostawy, zakres SOLAS / klasyfikacyjny, wymagania dotyczące certyfikatów i zatwierdzone lub referencyjne rysunki, jeśli są dostępne.
Struktura
Stała poprzeczna szyna jezdna / belka skrzynkowa | Belka jezdna / korpus żurawia | Rolki podporowe | Napęd jezdny i hamulec | Napęd zębatkowy, jeśli zastosowano | Wciągarka podnoszenia lewej burty | Wciągarka podnoszenia prawej burty | Zblocza hakowe i liny stalowe | Zwijacz kabla / układ festonowy | Skrzynka sterowania elektrycznego | Sterowanie z panelu / zdalne | Wyłączniki krańcowe | Ograniczniki mechaniczne | Dostęp do konserwacji
Atrybuty niestandardowe
• Układ żurawia: Dwuhakowy poziomy żuraw szynowy → stała poprzeczna szyna jezdna obsługuje obie burty statku bez bramy portalowej lub wysięgnika obrotowego.
• Udźwig: 2 / 3 / 4 / 5 t → dotyczy jednego aktywnego punktu podnoszenia, chyba że zatwierdzona specyfikacja projektu stanowi inaczej.
• Obsługa lewej / prawej burty: Dwa niezależne zespoły podnoszące → każdy koniec obsługuje odpowiednią pozycję roboczą za burtą.
• Zasięg za burtę: 3,5–5 m → zdefiniowany od burty statku do zatwierdzonej pionowej linii haka przy pełnym ruchu.
• Ruch haka: 15–40 m → wybierany na podstawie wysokości pokładu i wymagań dotyczących obsługi łodzi zaopatrzeniowej / nabrzeża.
• Prędkość ruchu: 10 m/min → ostateczne przyspieszenie, odległość hamowania, hamowanie i wymaganie VFD zależą od układu statku i klasy.
• Prędkość podnoszenia: 10–15 m/min → ostateczna prędkość i klasa pracy silnika są zgodne z udźwigiem, zbloczem, ruchem haka i cyklem pracy.
• Filozofia sterowania: Jeden hak aktywny na raz → blokada elektryczna zapobiega niezamierzonemu jednoczesnemu podnoszeniu dwoma hakami.
• Warunki projektowe: Roboczy przechył / trym / wiatr / temperatura otoczenia → do potwierdzenia ze specyfikacji statku i przepisów klasyfikacyjnych.
• Klasyfikacja: Zatwierdzenie projektu, certyfikacja produktu, test obciążeniowy i dokumentacja zgodnie z wymaganiami projektu / bandery / klasy.
Jak to działa
Wybierz lewą lub prawą burtę do podnoszenia → Żuraw przemieszcza się poziomo wzdłuż poprzecznej szyny jezdnej → Wybrany hak osiąga zatwierdzoną pozycję za burtą → Hak jest opuszczany do nabrzeża, barki lub łodzi zaopatrzeniowej → Zaopatrzenie / części zamienne są podłączane i podnoszone pionowo → Żuraw przemieszcza się do wnętrza statku → Ładunek jest opuszczany w wyznaczonej pozycji odbioru na pokładzie → Żuraw wraca do wyznaczonej pozycji postojowej
Zastosowania
Zaopatrzenie i zapasy statków | Żywność i materiały eksploatacyjne | Narzędzia i zapasy pakowane | Części zamienne maszyn i maszynowni do transferu na pokład | Masowce | Chemikaliowce | Kontenerowce | Statki towarowe ogólnego przeznaczenia | Nowe systemy obsługi zaopatrzenia | Wymiana istniejących poziomych żurawi szynowych do obsługi zaopatrzenia
Przepisy, klasyfikacja i testowanie
W przypadku statków objętych SOLAS, żurawie do obsługi zapasów / zaopatrzenia są włączone do definicji pokładowych urządzeń podnoszących zgodnie z Rozporządzeniem SOLAS II-1/3-13, obowiązującym od 1 stycznia 2026 r. Nowe urządzenia podnoszące zainstalowane od tej daty muszą być projektowane, konstruowane i instalowane zgodnie z przepisami towarzystwa klasyfikacyjnego uznanego przez Administrację lub równoważnym, zaakceptowanym standardem, i podlegają testom obciążeniowym, dokładnym badaniom, oznaczeniu udźwigu, wymaganiom dotyczącym eksploatacji, inspekcji i konserwacji.
Ostateczny zakres certyfikacji powinien zostać potwierdzony na etapie wyceny. Zatwierdzenie przez klasę jest specyficzne dla projektu i zależy od statku, Administracji bandery, towarzystwa klasyfikacyjnego, zatwierdzonych rysunków, dokumentacji materiałowej / spawalniczej, systemu elektrycznego, urządzeń bezpieczeństwa, inspekcji produkcyjnej, przeglądu instalacji i testu obciążeniowego.
Certyfikacja: CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Certyfikat testu producenta — dostępne zgodnie z wymaganiami projektu i podlegające zatwierdzeniu przez klasę / zakres przeglądu.
Rysunki i zdjęcia
FAQ
P1: Dlaczego ten żuraw ma dwa haki, jeśli normalnie używany jest tylko jeden hak na raz?
O1: Dwa zespoły podnoszące są przeznaczone dla przeciwnych burt statku. Żuraw przemieszcza się w lewo lub w prawo, aby odpowiedni hak osiągnął wymaganą pozycję za burtą. Nie są one przeznaczone jako zsynchronizowany system podnoszenia dwupunktowego, a udźwig żurawia nie powinien być podwajany przez jednoczesne użycie obu haków.
P2: Dlaczego ten produkt jest nazywany żurawiem szynowym / poziomym żurawiem do obsługi zaopatrzenia, a nie żurawiem bramowym?
O2: Główna konstrukcja podnosząca przemieszcza się poziomo wzdłuż stałej poprzecznej szyny jezdnej. Nie posiada on nóg portalowych i ruchomego mostu, które są zazwyczaj kojarzone z żurawiem bramowym, ani nie obraca się wokół cokole jak żuraw wysięgnikowy. Dlatego „żuraw szynowy do obsługi zaopatrzenia” jest dokładniejszą kategorią sprzętu, podczas gdy „poziomy ruch” jasno opisuje ruch wysięgu.
P3: Jakie informacje są wymagane do wyceny i zatwierdzenia projektu przez klasę?
O3: Podaj udźwig, rysunek ogólny statku (GA), układ szyny jezdnej i fundamentu, zasięg za lewą / prawą burtę, ruch haka, zasilanie, przechył / trym, warunki wiatru i temperatury, cykl pracy, wymagania dotyczące stali i powłok, zakres sterowania i urządzeń bezpieczeństwa, towarzystwo klasyfikacyjne, banderę, zakres certyfikatów i harmonogram dostaw.

Rysunek dwuhakowego poziomego żurawia bramowego do obsługi zaopatrzenia, żuraw do części zamiennych maszynowni, wyposażenie pokładu statku